机器人折弯单元做什么
单元围绕同一工件协调折弯机、机器人、抓手与控制。板料被上料、在每个折弯处被夹持、按顺序需要时翻转或换抓,最后下料。这条完整顺序决定搬运任务和项目需要哪些辅助工位。
概述
单元围绕同一工件协调折弯机、机器人、抓手与控制。板料被上料、在每个折弯处被夹持、按顺序需要时翻转或换抓,最后下料。这条完整顺序决定搬运任务和项目需要哪些辅助工位。
工件重量、机器人臂展和节拍共同决定自动折弯单元的配置。在项目中它被描述为折弯机加机器人,抓手与换抓工位按工序选配并在方案中明确。典型工作是电气柜机器人折弯、电梯板件机器人折弯和多道折弯钣金件的机器人折弯。
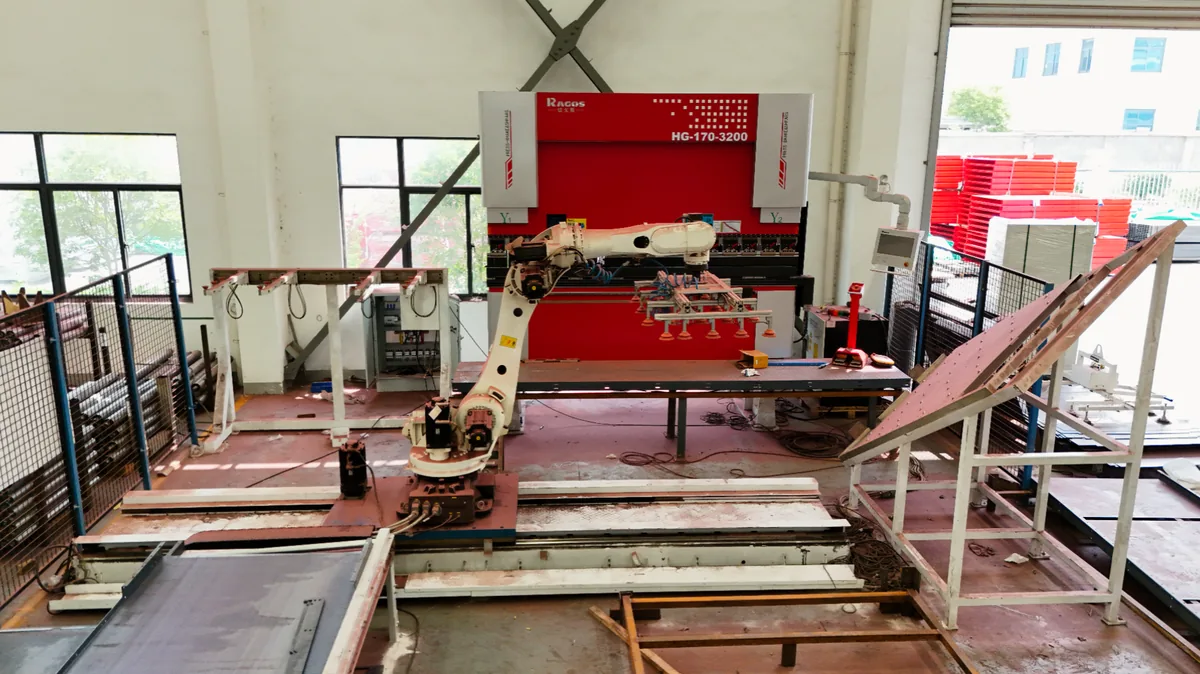
我们的产品资料给出 40–600 t 的配套折弯机范围,以及 FANUC、KUKA、ABB 或 Yaskawa 机器人选项。这些是资料范围:具体折弯机、机器人和实际可做工件在项目中确认,范围本身不证明任何组合都适用于给定工件。
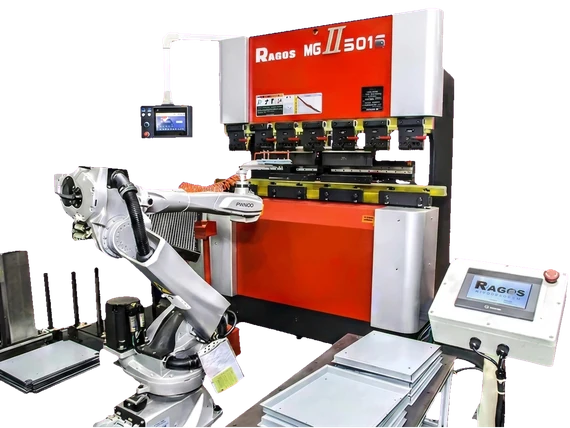
我们的机器人折弯单元由折弯机、工业机器人和按工件设计的抓手组成。我们围绕完整折弯顺序配置搬运、换抓和下料工位。
选型
先走通工件完整路线,再确定机器人品牌。成形能力、搬运载荷与可接近性分别核对,单元动作按这些核对结果商定。
投资与接口规划可参阅折弯自动化选型指南,并用机器人折弯单元成本与简单回收期计算器比较年度成本。
技术
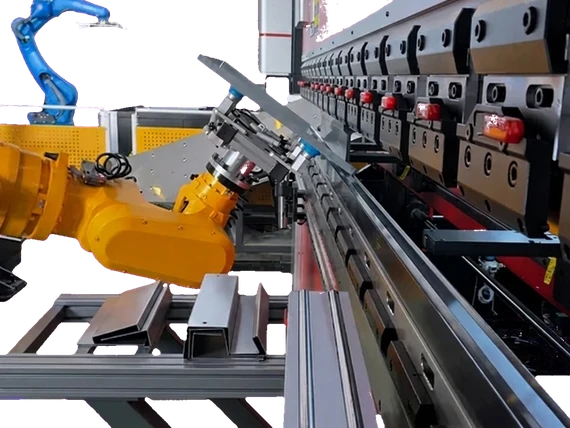
抓手连接机器人与板料,按具体工件设计。夹持力、模具避让空间和接触表面需要适应每道折弯,夹持可靠性与表面压痕通过代表性工件验证。适合第一道折弯的抓取方式可能妨碍下一道,因此抓取与二次定位需要逐道安排。
换抓或重新定位工位可在机器人重新夹持时托住工件。我们按完整折弯顺序选配该工位,工装、基准面与避让空间按工件配置;是否包含及具体供货范围写入方案。
| 单元问题 | 决定什么 |
|---|---|
| 工件与抓手载荷 | 总重量、重心、姿态与可达范围决定搬运要求。 |
| 材料、厚度、折弯长度与工装 | 成形力与折弯机能力单独评估,与机器人搬运载荷分开核对。 |
| 折弯顺序 | 逐道折弯检查夹持、翻转、与工装的间隙以及可能的换抓。 |
| 表面要求 | 选择接触面,并在代表性工件上检查夹持可靠性与表面痕迹。 |
| 换产频率 | 编程、抓手与工装更换跟随工件混线安排。 |
| 上下料方式 | 分张、对正、送料与成品下线共同确定接口。 |
角度测量与进入防护承担不同功能。选配的激光测量系统提供反馈以补偿回弹,闭环控制取决于测量系统、控制器兼容性与商定配置;安全光幕是可能的防护装置之一。集成方为整套布局确定围栏、联锁、操作模式、进入与恢复流程。
3D 离线软件在设备之外准备夹持点与机器人路径。软件版本以及与机器人、数控系统的兼容范围属于项目范围。单元上的调试、干涉检查与首件验证仍需进行,离线准备本身并不能消除换产时的停机。
单元设计从零件形状、材料、批量和折弯顺序出发。可选配 FANUC、KUKA、ABB、Yaskawa 机器人,以及 CNC 折弯机和 WILA、AMADA、Rolleri 模具;机器人、夹具与辅助工位需作为协同系统选型。
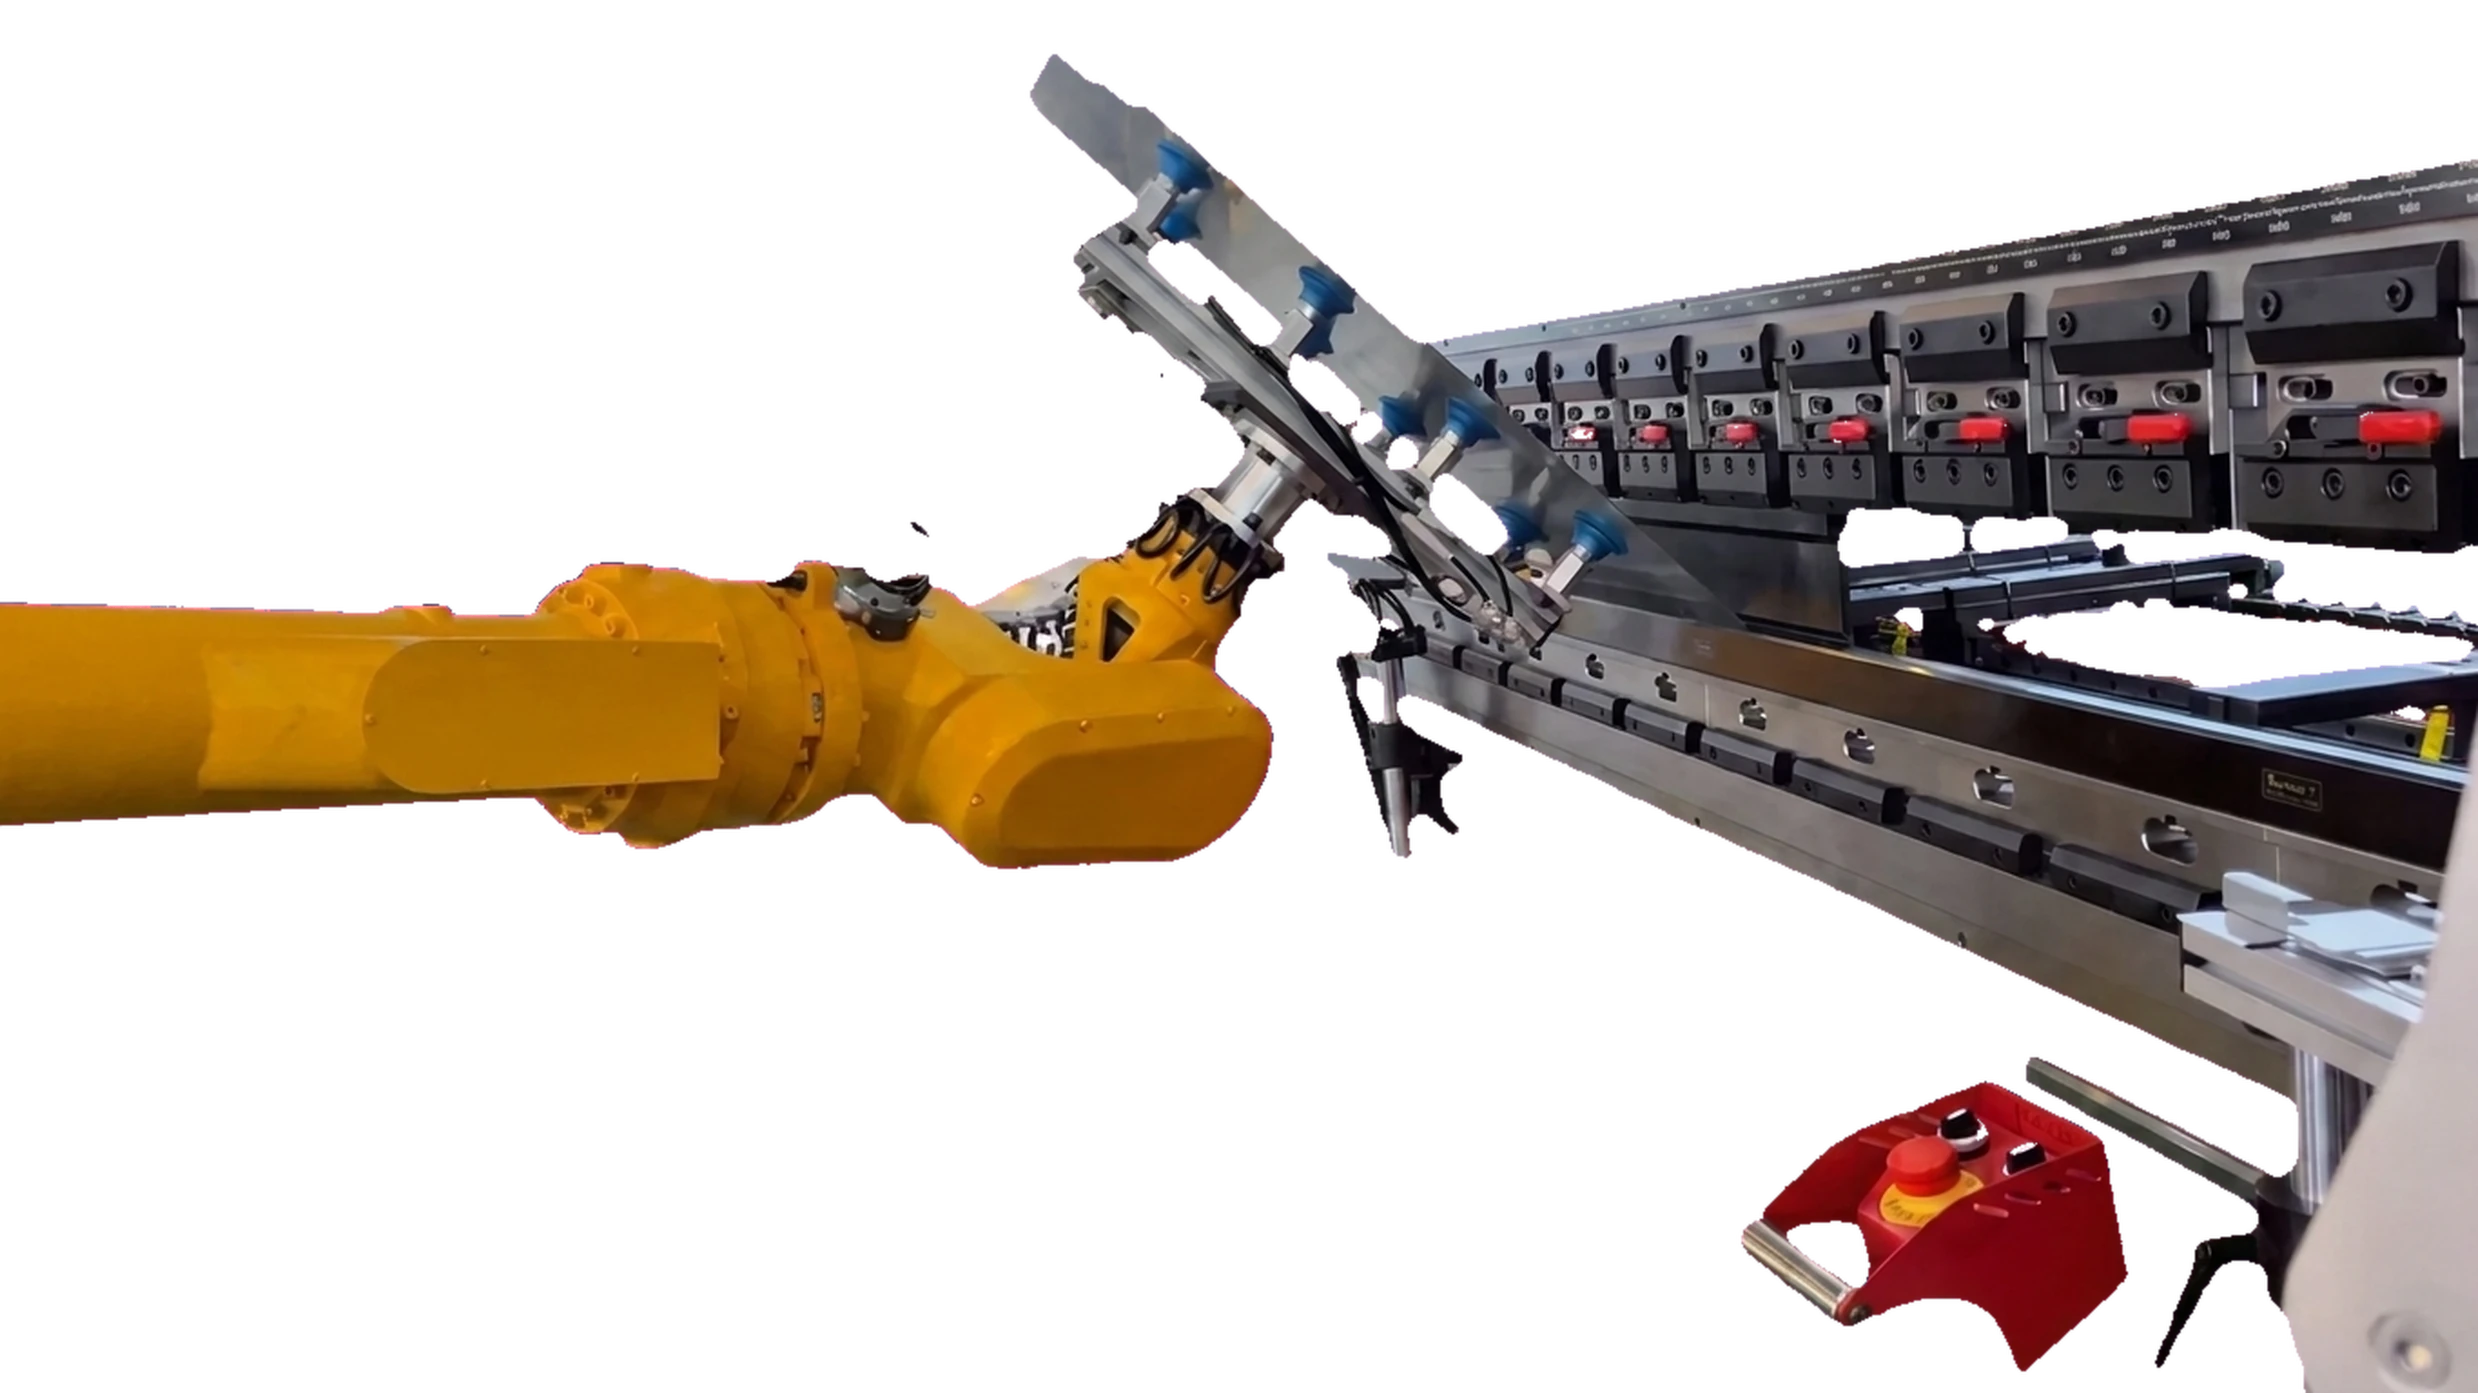
机器人末端夹具需围绕工件、机器人和工艺设计,适用对象可涉及薄板、较厚板材、管件及箱体组件。折弯、焊接或自动上下料时,需评估抓取位置、表面接触和负载,并用代表性工件检查夹持可靠性及表面保护效果。
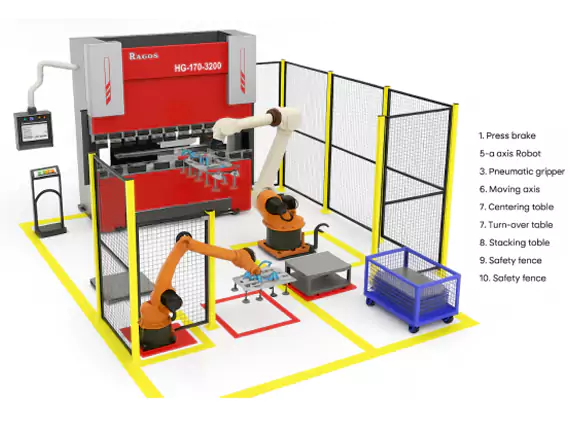
所示布局将上料工位、对中台、折弯机、翻转或重新定位工位及成品下料区连接起来,各工位按项目选配。工具柜用于换模及附件管理;规划时需共同评估物流路径、机器人可达范围和防护通道。
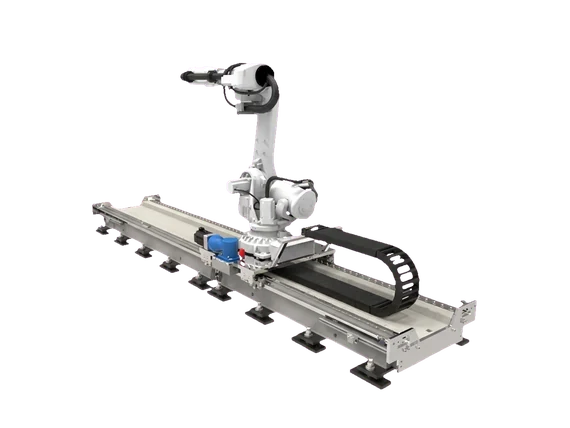
带附加行走轴的机器人,用于沿折弯单元调整位置,也涉及长工件搬运。这种布置可扩展作业范围,并支持经规划的人工操作模式;行程、负载、后续零件范围和安全模式切换需按应用验证。
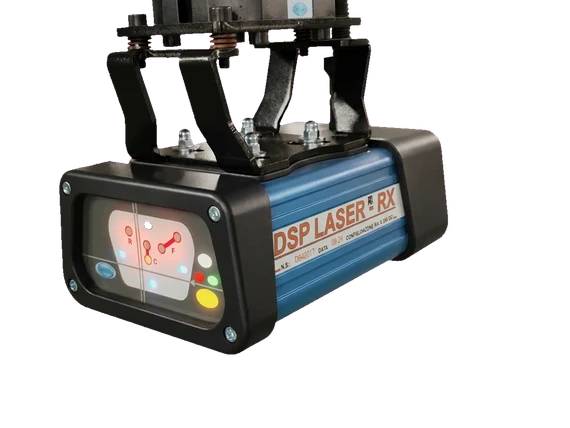
在产品资料展示的防护方案中,DSP LASER 在上模附近建立随动防护区域。系统将闭合模具附近的障碍物检测与停止运动关联,防护距离及停止性能纳入整机安全系统。
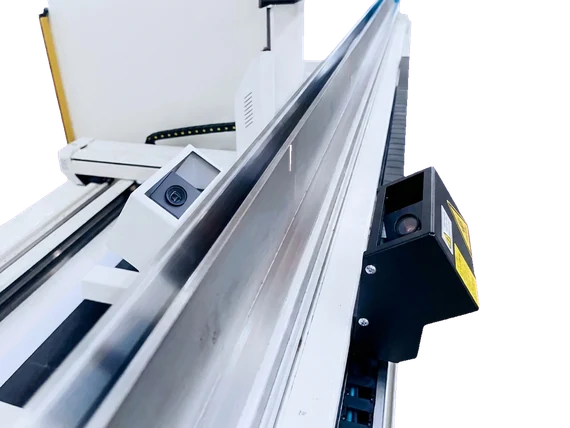
激光将线条投射到板材表面,相机采集后计算折弯角度。测量反馈用于辅助回弹补偿,将角度检测与折弯程序关联。测量系统需根据材料及折弯应用选配。
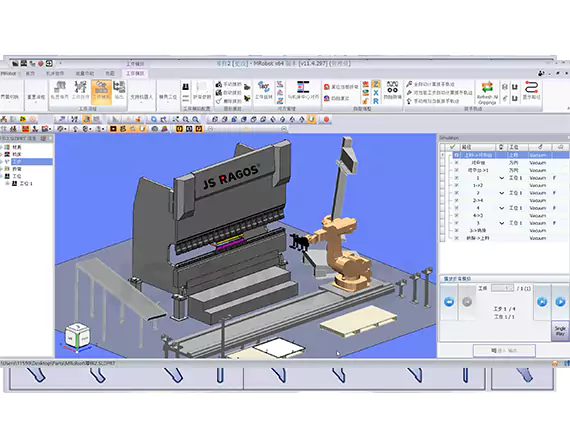
软件支持抓取与路径计算、交互调整、路径微调,以及真空吸盘或机械夹爪。行走轴与堆垛设置按所报配置确定,并在约定流程中与折弯机及机器人程序协调;对 KUKA、Yaskawa、ABB、FANUC、Mitsubishi 或其他控制器的支持需按软件版本和项目确认。
翻转或换抓工位在机器人改变抓取位置、调整工件方向时提供支承。它用于复杂零件不同侧面的连续折弯;工装和定位面需与工件匹配,并检查运动干涉。
应用
汽车、电梯、机柜与家电行业中可能存在适合评估的重复工件族。下列类别是可能的应用,适用性取决于实际几何形状、材料与搬运顺序。常见对象包括配电柜机器人折弯、电梯门板机器人折弯与钣金机器人折弯。
资料
一套配置包括折弯机、机器人、抓手、辅助工位、编程与防护集成。供货范围以及需要用样件验证的项目在具体方案中确定。
| 检查项 | 项目方案记录 | 它决定什么 |
|---|---|---|
| 搬运 | 工件与抓手总重、重心、可达范围与换抓顺序 | 核对完整载荷与可接近性。 |
| 产能 | 同一图纸、批次、合格件数与所用时间 | 比较完整节拍,包含停机与恢复。 |
| 质量 | 下料后角度、翼板尺寸与编号样件表面 | 成品结果与机器人定位宣称分开记录。 |
| 恢复 | 夹持失败、掉件或中断时的书面处置步骤 | 与集成方商定安全的恢复流程。 |
| 参数 | 值 |
|---|---|
| 配套折弯机范围——具体主机按项目 | 40–600 t |
| 机器人选项——型号按搬运负载与可达性 | FANUC / KUKA / ABB / Yaskawa |
| 抓手——按工件与顺序匹配 | JS RAGOS 定制 |
| 编程——约定软件及控制器支持范围 | 3D 离线软件 |
| 选项——按项目集成范围选择 | 再抓取工位、光幕、激光角度检测 |
所列范围与功能不是标准供货清单。设备、辅助工位、软件、防护集成与工件验证在项目配置中商定。
RAGOS 产品数据,2026-11-01;当前配置请与我们团队确认。
回本取决于工件、批量、班次与人工成本,缺少产量数据时没有固定数字。节拍与换产假设按本案例的实际数据核对。
混线需要核对几何形状、夹持、工装、程序与换产。可能需要更换抓手或工装;离线编程与快速换产对商定的工件族有帮助,但本身不能证明适用。
机器人可承担商定的搬运任务,供料、检验、换产和异常恢复仍需落实责任人员。人员配置取决于已验证流程和班次计划,不能仅凭有机器人就确定无人班次。
3D 离线软件可以准备折弯与机器人顺序。需确认软件及控制器支持范围,在单元上调试路径、检查间隙并验证首件后再生产。
项目安全设计需明确围栏、联锁、操作模式、进入及恢复流程。光幕或模具区防护装置按布局选型和集成,不能替代完整单元评估。
取决于折弯机型号、控制系统和状态。设备资料与工件图纸用于确认能否集成,或是否需要配套折弯机。
产品手册
折弯机、面板折弯机、V 槽加工机与机器人折弯单元:6 大系列、80 个型号,含标准参数与选型配置说明。手册为英文版。
英语 PDF · 28 页 · 80 个型号 · 6 大系列 · 1.64 MB · 2026 年 11 月
联系 JS Ragos 了解单元配置与报价;方案中会写明折弯机、机器人、抓手、辅助工位与供货范围。
获取报价