弧焊机器人做什么
弧焊机器人重复执行已编程的焊枪轨迹。候选任务需要重复作业、稳定的工件组对与定位,以及可达的焊缝。机械臂本身不能确定可焊材料或板厚范围。
概述
弧焊机器人重复执行已编程的焊枪轨迹。候选任务需要重复作业、稳定的工件组对与定位,以及可达的焊缝。机械臂本身不能确定可焊材料或板厚范围。
我们提供 6 轴或 7 轴 AR 系列,用于汽车车架、工程机械、钢结构、金属家具和管道。机器人需与夹具、变位机和焊接套件一起选型,而不是单独选一只手臂。
比较六轴焊接机器人与七轴焊接机器人在负载、臂展和焊接变位机上的差异;AR系列焊接机器人是下方展示的范围。典型工作包括配电柜焊接机器人、框架焊接机器人和钣金焊接机器人;每种应用仍须核夹具与焊缝可达性。
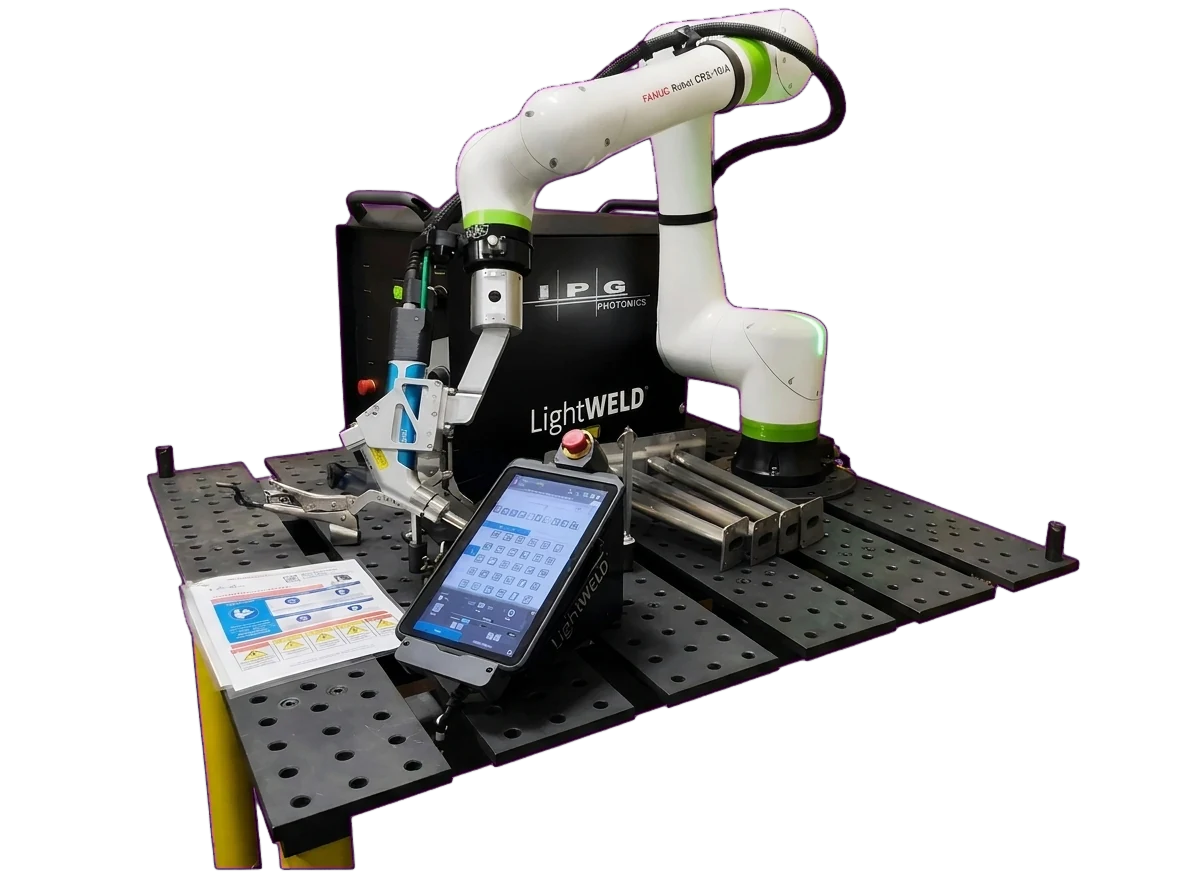
弧焊机器人也称焊接机器人、工业焊接机器人或 MIG焊接机器人,适用于接头重复、工件定位稳定且焊枪能够到达焊缝的任务。选机械臂之前,仍须核对夹具、接头与焊接工艺。
选型
| 选机械臂前核对 | 需要提供的信息 | 用于判断 |
|---|---|---|
| 接头与工艺 | 材料牌号、涂层、实际厚度、接头图、间隙及要求焊缝 | 确认该接头的焊接方法、电源、送丝、焊枪与气体保护配置。 |
| 可达性与定位 | 工件包络、焊缝方向、夹具基准、重复装夹变化、焊枪角度及线缆空间 | 核对工作姿态与夹具干涉,评估是否需要变位机。 |
| 生产工作量 | 上料、夹紧、翻面、下料、清理、检验、编程、换型及故障恢复时间 | 与焊接时间一起评估;机器人运动速度不等于产出或省人效果。 |
| 验收 | 图纸要求、代表性样件及约定检验方法 | 核对尺寸与焊缝位置;图纸有要求时评估强度或气密性。 |
车架、工程机械、钢结构、金属家具与管道组件可作为候选应用,前提是重复接头能够装夹且焊枪可达。此处列应用方向,不代表已交付项目。配电柜与钣金件的焊接机器人作业也适用同样的核对。
技术
原资料表列 AR1440 与 AR2010 为 6 轴、负载 12 kg、重复定位精度 ±0.02 mm;AR1440E 为 7 轴、6 kg、±0.06 mm。负载是所报工具侧负载,包括焊枪、线缆等,不是工件重量。确认完整负载前应索取具体手册中的允许力矩、惯量与工作姿态。
额外轴可能改变可用姿态,但轴数本身不能证明臂展更大或焊缝可达。需比较实际机械臂几何、焊枪方向及夹具间隙。机器人重复定位精度不保证焊缝位置、成品公差、强度或气密性。
| 型号 | 轴数 | 所报工具侧负载 | 机器人重复定位精度 |
|---|---|---|---|
| AR1440 | 6 轴 | 12 kg | ±0.02 mm |
| AR1440E | 7 轴 | 6 kg | ±0.06 mm |
| AR2010 | 6 轴 | 12 kg | ±0.02 mm |
原资料列本体 IP54、手腕 IP67;这些等级不代表完整焊接单元或其防护措施已获认可。资料所列安装方式:AR1440 为地面/墙面/倾斜/倒装,AR1440E 与 AR2010 为地面/墙面/倾斜。其他方式需核具体安装图;资料未列不代表物理上绝不能采用。
原表将 700°/s 列为“Max Speed”,属于最高角速度字段,但未列轴号及测试条件。它不是焊接行走速度,也不保证生产节拍。
紧凑机器人布局适用于小型零件焊接,并可选择不同臂展方案。控制器与焊接电源布置需围绕工件可达性、夹具及现场空间规划。
加减速与轨迹控制协调焊缝间移动及沿接头的运动。生产节拍应结合实际零件与焊接工艺评估。
资料描述了配合 Yaskawa MOTOPOS 变位机的机器人协同方案。需在报价中确认机器人数量、协调轴与变位机;材料适用性取决于焊接配置、夹具与工艺。
资料描述 YRC1000 的角度调节、监测与条件引导功能,并将图表显示和备份列为选项。需确认所报系统的控制器、已启用功能与授权;此说明不代表已安装配置。
资料将 EAGL 受控反向送丝描述为低飞溅工艺选项。需核所报电源、送丝机、材料与工艺的可用性和兼容性,并用代表性焊缝评估飞溅及清理工作量,不能假定已有实测降幅。
询价
焊接单元的配置涵盖机械臂、焊接系统、夹具与布局。焊缝可达性和组对适应性需结合代表性工件验证。
资料
| 核对项 | 需要的记录 | 用于作什么判断 |
|---|---|---|
| 负载 | 焊枪、线缆、工具负载、可达范围和工作姿态 | 核对完整工艺负载与可达性。 |
| 定位 | 供应商声明重复定位精度的测试条件 | 机器人重复定位指标不是焊缝轨迹或成品精度。 |
| 接头结果 | 夹具、焊缝可达性、工艺及检验样件 | 在代表性零件上评估完整焊接系统。 |
热输入、准备与变形问题请参阅薄板焊接工艺。本页负责机器人弧焊单元,手持激光设备另有选型页。
| 型号 | 结构 | 负载(kg) | 重复精度(mm) | 最高速度 | 防护 | 安装 |
|---|---|---|---|---|---|---|
| AR1440 | 6 轴立式 | 12 | ±0.02 | 700°/s | IP54 本体 / IP67 手腕 | 地面 / 墙面 / 倾斜 / 倒装 |
| AR1440E | 7 轴立式 | 6 | ±0.06 | 700°/s | IP54 / IP67 | 地面 / 墙面 / 倾斜 |
| AR2010 | 6 轴立式 | 12 | ±0.02 | 700°/s | IP54 / IP67 | 地面 / 墙面 / 倾斜 |
保留原资料表值供比较,当前配置仍需确认。700°/s 未列轴号和条件,不是焊接速度。
RAGOS 产品数据,2026-11-01;当前配置请与我们团队确认。
机器人负责移动焊枪,工艺由焊接套件决定。我们与您确认材料和工艺,包括焊枪、送丝机和对应接头的电源。
按实际机械臂几何、焊枪方向、夹具可达性及完整工具侧负载选择。六轴或七轴本身不能证明能到达焊缝,应比较拟用姿态与供应商限制。
夹具设计属于焊接单元项目。我们确认夹具由我方、您或第三方制造,以及工件如何定位和夹紧。
机器人按焊缝轨迹编程。工作量取决于焊缝数量、工件差异以及是否使用离线编程。培训在项目中讨论。
单元布局和防护按现场与作业方式确定。交付前我们与您确认围栏、光幕和联锁布置。
可以。为让焊缝保持良好焊接位置,常需要变位机或第二工位。我们按工件和节拍确定规格。
弧焊机器人重复执行已编程的焊枪轨迹完成弧焊。它包括机械臂、焊枪、焊接套件和夹具,并要求工件定位一致。机械臂本身不能确定材料、板厚或焊接质量范围。
从焊缝图开始:接头形式、可达性、工件差异、夹具和所需检验。再比较机械臂臂展、工具侧负载、变位机与安全布局。机器人和焊接套件应一起选型,而不是只选一只手臂。
价格取决于机械臂、臂展、负载、焊枪与焊接套件、变位机、夹具和安全范围。请提供焊缝图和零件图纸,以便报价明确整个单元,而不只是机械臂。
传统工业焊接机器人按重复生产、可达性和负载选型;协作机器人按不同的交互和安全要求选型。应比较实际焊缝、节拍、夹具和风险评估,而不是只看标签。
产品手册
折弯机、面板折弯机、V 槽加工机与机器人折弯单元:6 大系列、80 个型号,含标准参数与选型配置说明。手册为英文版。
英语 PDF · 28 页 · 80 个型号 · 6 大系列 · 1.64 MB · 2026 年 11 月
了解设备型号、配置与报价,直接联系 JS Ragos。
获取报价