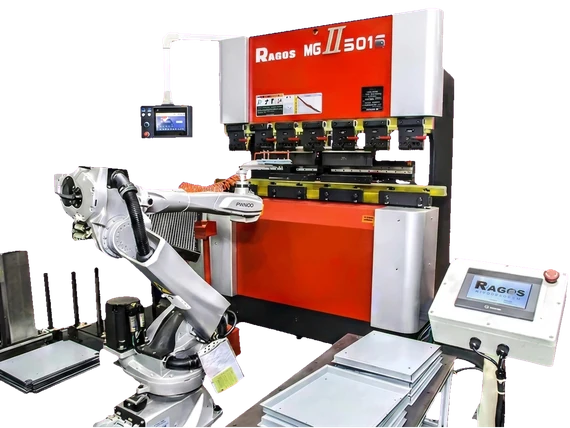
Nossa célula robotizada de dobra combina uma prensa dobradeira, um robô industrial e uma garra para movimentar as peças durante a sequência de dobra. O layout integra alimentação, dobra, reposicionamento da pega e descarga conforme a peça.
A célula coordena dobradeira, robô, garra e controles em torno de uma peça definida. A chapa é carregada, presa em cada dobra, girada ou reapreendida onde a sequência exige, e descarregada. Essa sequência completa define as tarefas de movimentação e as estações auxiliares do projeto.
Ver mais
A mesma célula de dobra robotizada é avaliada por peso da peça, alcance do robô e tempo de ciclo. No projeto ela é descrita como dobradeira com robô, com a garra e a estação de regrip selecionadas conforme a sequência e a proposta. O trabalho típico é dobra robotizada para armários, dobra robotizada para elevadores e dobra robotizada para chapa.
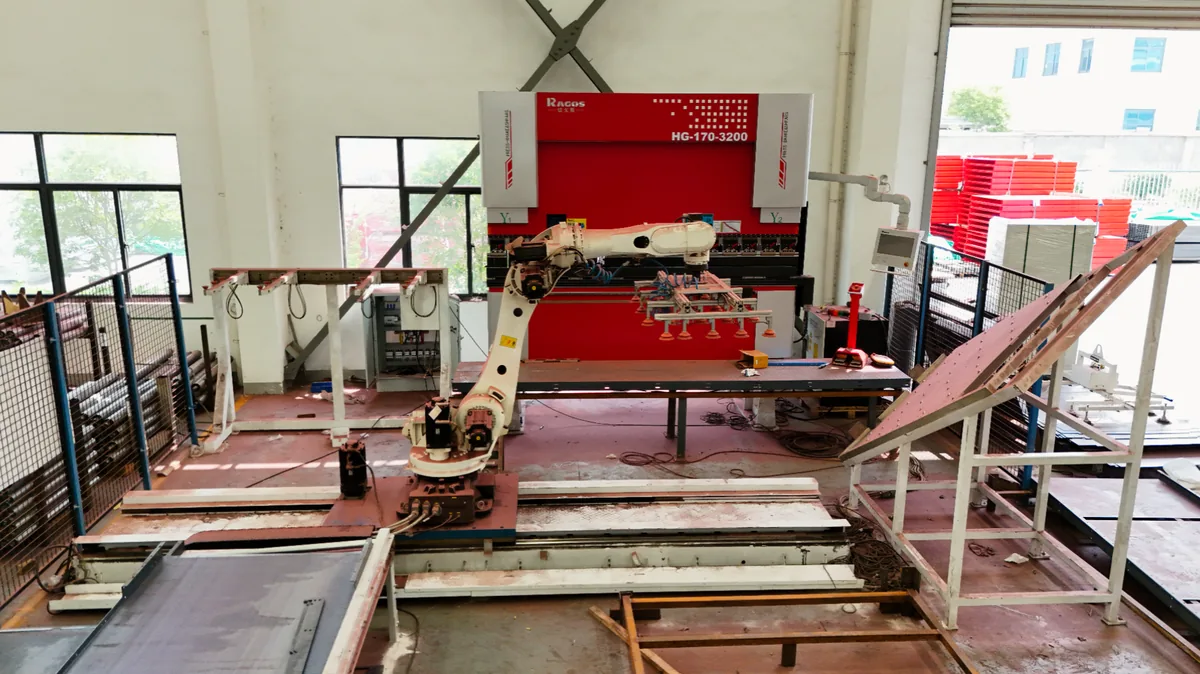
Uma célula de dobra instalada na oficina.
Nossa informação de produto indica uma faixa de dobradeiras associadas de 40–600 t e opções de robô FANUC, KUKA, ABB ou Yaskawa. São faixas de catálogo: a dobradeira concreta, o robô e a faixa de peças realizáveis são confirmados no projeto, e a faixa não prova que qualquer combinação sirva para uma peça dada.
Visão geral do equipamento
Nossa célula robótica de dobra combina uma dobradeira, um robô industrial e uma garra adaptada à peça. Configuramos a movimentação, a troca de pega e a descarga conforme a sequência completa de dobras.
Configurações disponíveis
Célula robotizada de dobra com dobradeira CNC
Uma célula robotizada de dobra coordena a dobradeira, o robô, a garra e as estações de movimentação de material em função da peça.
O percurso completo da peça vem antes da marca do robô. Capacidade de conformação, carga movimentada e acessibilidade são verificações separadas, e as operações da célula são acordadas a partir delas.
Ver mais
O desenho, o material, a espessura, os comprimentos de dobra e o ferramental previsto definem a peça.
A chapa mais pesada e a maior, a massa da garra, o centro de gravidade e o alcance do robô fixam a margem de movimentação.
Cada dobra, giro e troca de pega é percorrido passo a passo, incluindo a folga até o ferramental.
A separação de chapas, o carregamento, a saída de peças prontas e o padrão de lotes e trocas definem as interfaces.
A área no piso, as proteções, o acesso do operador e as responsabilidades de recuperação pertencem ao arranjo.
A garra liga o robô à chapa e é projetada para a peça. A força de retenção, a folga das ferramentas e as superfícies de contato precisam atender a cada dobra; a retenção e as marcas são verificadas em peças representativas. Uma pega adequada à primeira dobra pode obstruir a seguinte.
Ver mais
Uma estação de regrip ou reposicionamento pode apoiar a peça enquanto o robô muda a pega. Selecionamos essa opção quando a sequência completa exige, com dispositivo e folgas adequados à peça. A estação e o escopo de fornecimento são definidos na proposta.
Pergunta da célula
O que ela decide
Carga da peça e da garra
Massa total, centro de gravidade, orientação e alcance definem o requisito de movimentação.
Material, espessura, comprimento de dobra e ferramental
O esforço de conformação e a capacidade da dobradeira são avaliados à parte da carga movimentada pelo robô.
Sequência de dobra
Em cada dobra são verificados pegadores, giros, folgas até o ferramental e eventuais trocas de pega.
Requisito de superfície
As superfícies de contato são escolhidas e a retenção e as marcas são conferidas em peças representativas.
Frequência de troca
Trocas de programação, garra e ferramental acompanham a mistura de peças.
Modo de carga e descarga
Separação de chapas, alinhamento, apresentação e saída de peças prontas definem as interfaces.
Programação, proteção e escopo do projeto
A medição de ângulo e a proteção de acesso têm funções distintas. Um sistema laser de medição selecionado fornece realimentação para compensar o retorno elástico, e a malha fechada depende do sistema de medição, da compatibilidade do controle e da configuração acordada. A cortina de luz é um dispositivo de proteção possível. O integrador define proteções, intertravamentos, modos de operação, acesso e procedimento de recuperação para todo o arranjo.
Ver mais
O software offline 3D prepara as posições de pega e as trajetórias do robô fora da máquina. A versão do software e a compatibilidade com o robô e o CNC fazem parte do escopo do projeto. A comissionagem na célula, a conferência de interferências e a verificação da primeira peça continuam sendo feitas, porque a preparação offline sozinha não elimina paradas nas trocas.
Faixa de dobradeiras associadas na nossa informação de produto: 40–600 t; a máquina concreta é confirmada frente aos requisitos da peça na configuração do projeto.
As opções de robô são FANUC, KUKA, ABB ou Yaskawa, com o modelo escolhido para a carga completa, a orientação e o alcance.
A garra é específica para a peça: posições de pega, retenção, folgas e contato superficial são conferidos em peças representativas.
Um eixo adicional de deslocamento aparece como solução de 7 eixos: curso e alcance fazem parte da avaliação do arranjo e não são presumidos incluídos.
A estação de regrip ou reposicionamento é uma opção selecionada pela sequência completa e especificada na proposta.
A proteção de acesso é projetada com as proteções, intertravamentos e modos de operação do conceito de segurança da célula; a cortina de luz é uma opção entre eles.
A medição laser de ângulo é selecionada para o material e o processo, com compatibilidade do controle e eventual correção em malha fechada confirmadas.
A programação offline 3D é acordada com suporte de software e controladores e inclui comissionagem e conferências de primeira peça.
A carga e descarga automáticas são opcionais: separação de chapas, alinhamento e movimentação de peças prontas são definidos no escopo de fornecimento.
Solução flexível de dobra
O projeto da célula começa pela geometria da peça, material, volume do lote e sequência de dobra. A célula pode combinar robôs FANUC, KUKA, ABB e Yaskawa, dobradeiras CNC e ferramentas WILA, AMADA ou Rolleri; robô, garra e estações auxiliares devem ser selecionados como um sistema coordenado.
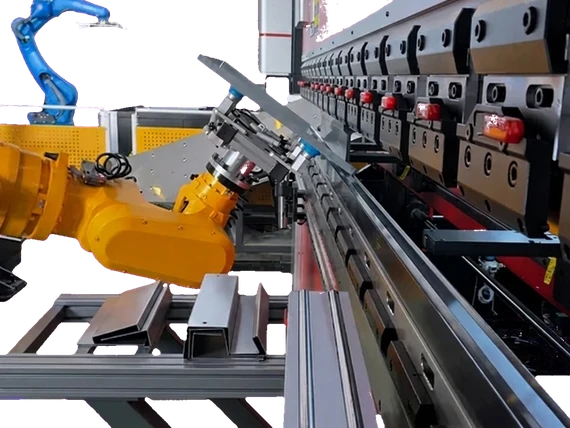
Garra personalizada da JS RAGOS
A garra na extremidade do braço é projetada conforme a peça, o robô e o processo, desde chapas finas até chapas mais pesadas, tubos e conjuntos de gabinetes. A posição de preensão, o contato com a superfície e o manuseio da carga devem ser avaliados para dobra, soldagem ou carregamento automático, verificando a retenção e a proteção superficial em peças representativas.
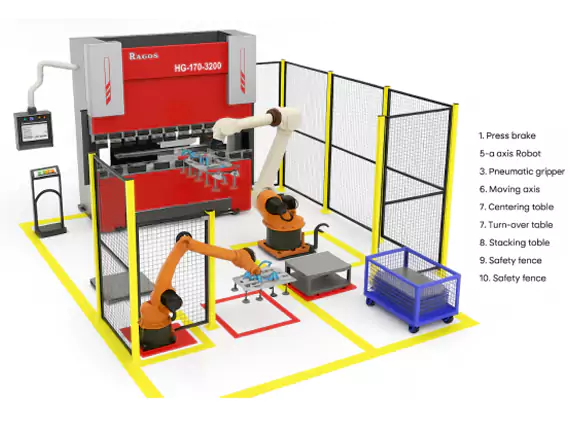
Visão geral do arranjo da célula de dobra
O arranjo ilustrado conecta uma estação de carga, uma mesa de alinhamento, a dobradeira, uma estação de giro ou reposicionamento e uma área de descarga de peças prontas; selecione essas estações para o projeto. Armários de ferramentas ajudam a organizar as trocas; fluxo de material, alcance do robô e acesso protegido devem ser avaliados em conjunto ao definir o arranjo.
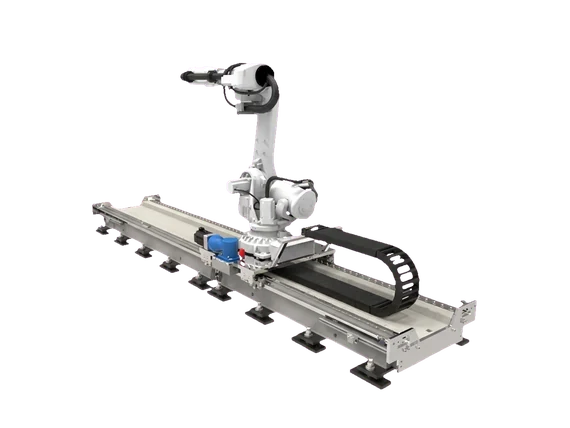
Arranjo de 7 eixos com um eixo adicional de deslocamento
Um robô com eixo adicional de deslocamento para posicionamento ao longo da célula de dobra, inclusive no manuseio de peças mais longas. Esse arranjo pode ampliar a área de trabalho e permitir um modo de operação manual planejado; deslocamento, carga útil, variedade futura de peças e transições seguras entre modos exigem validação específica da aplicação.
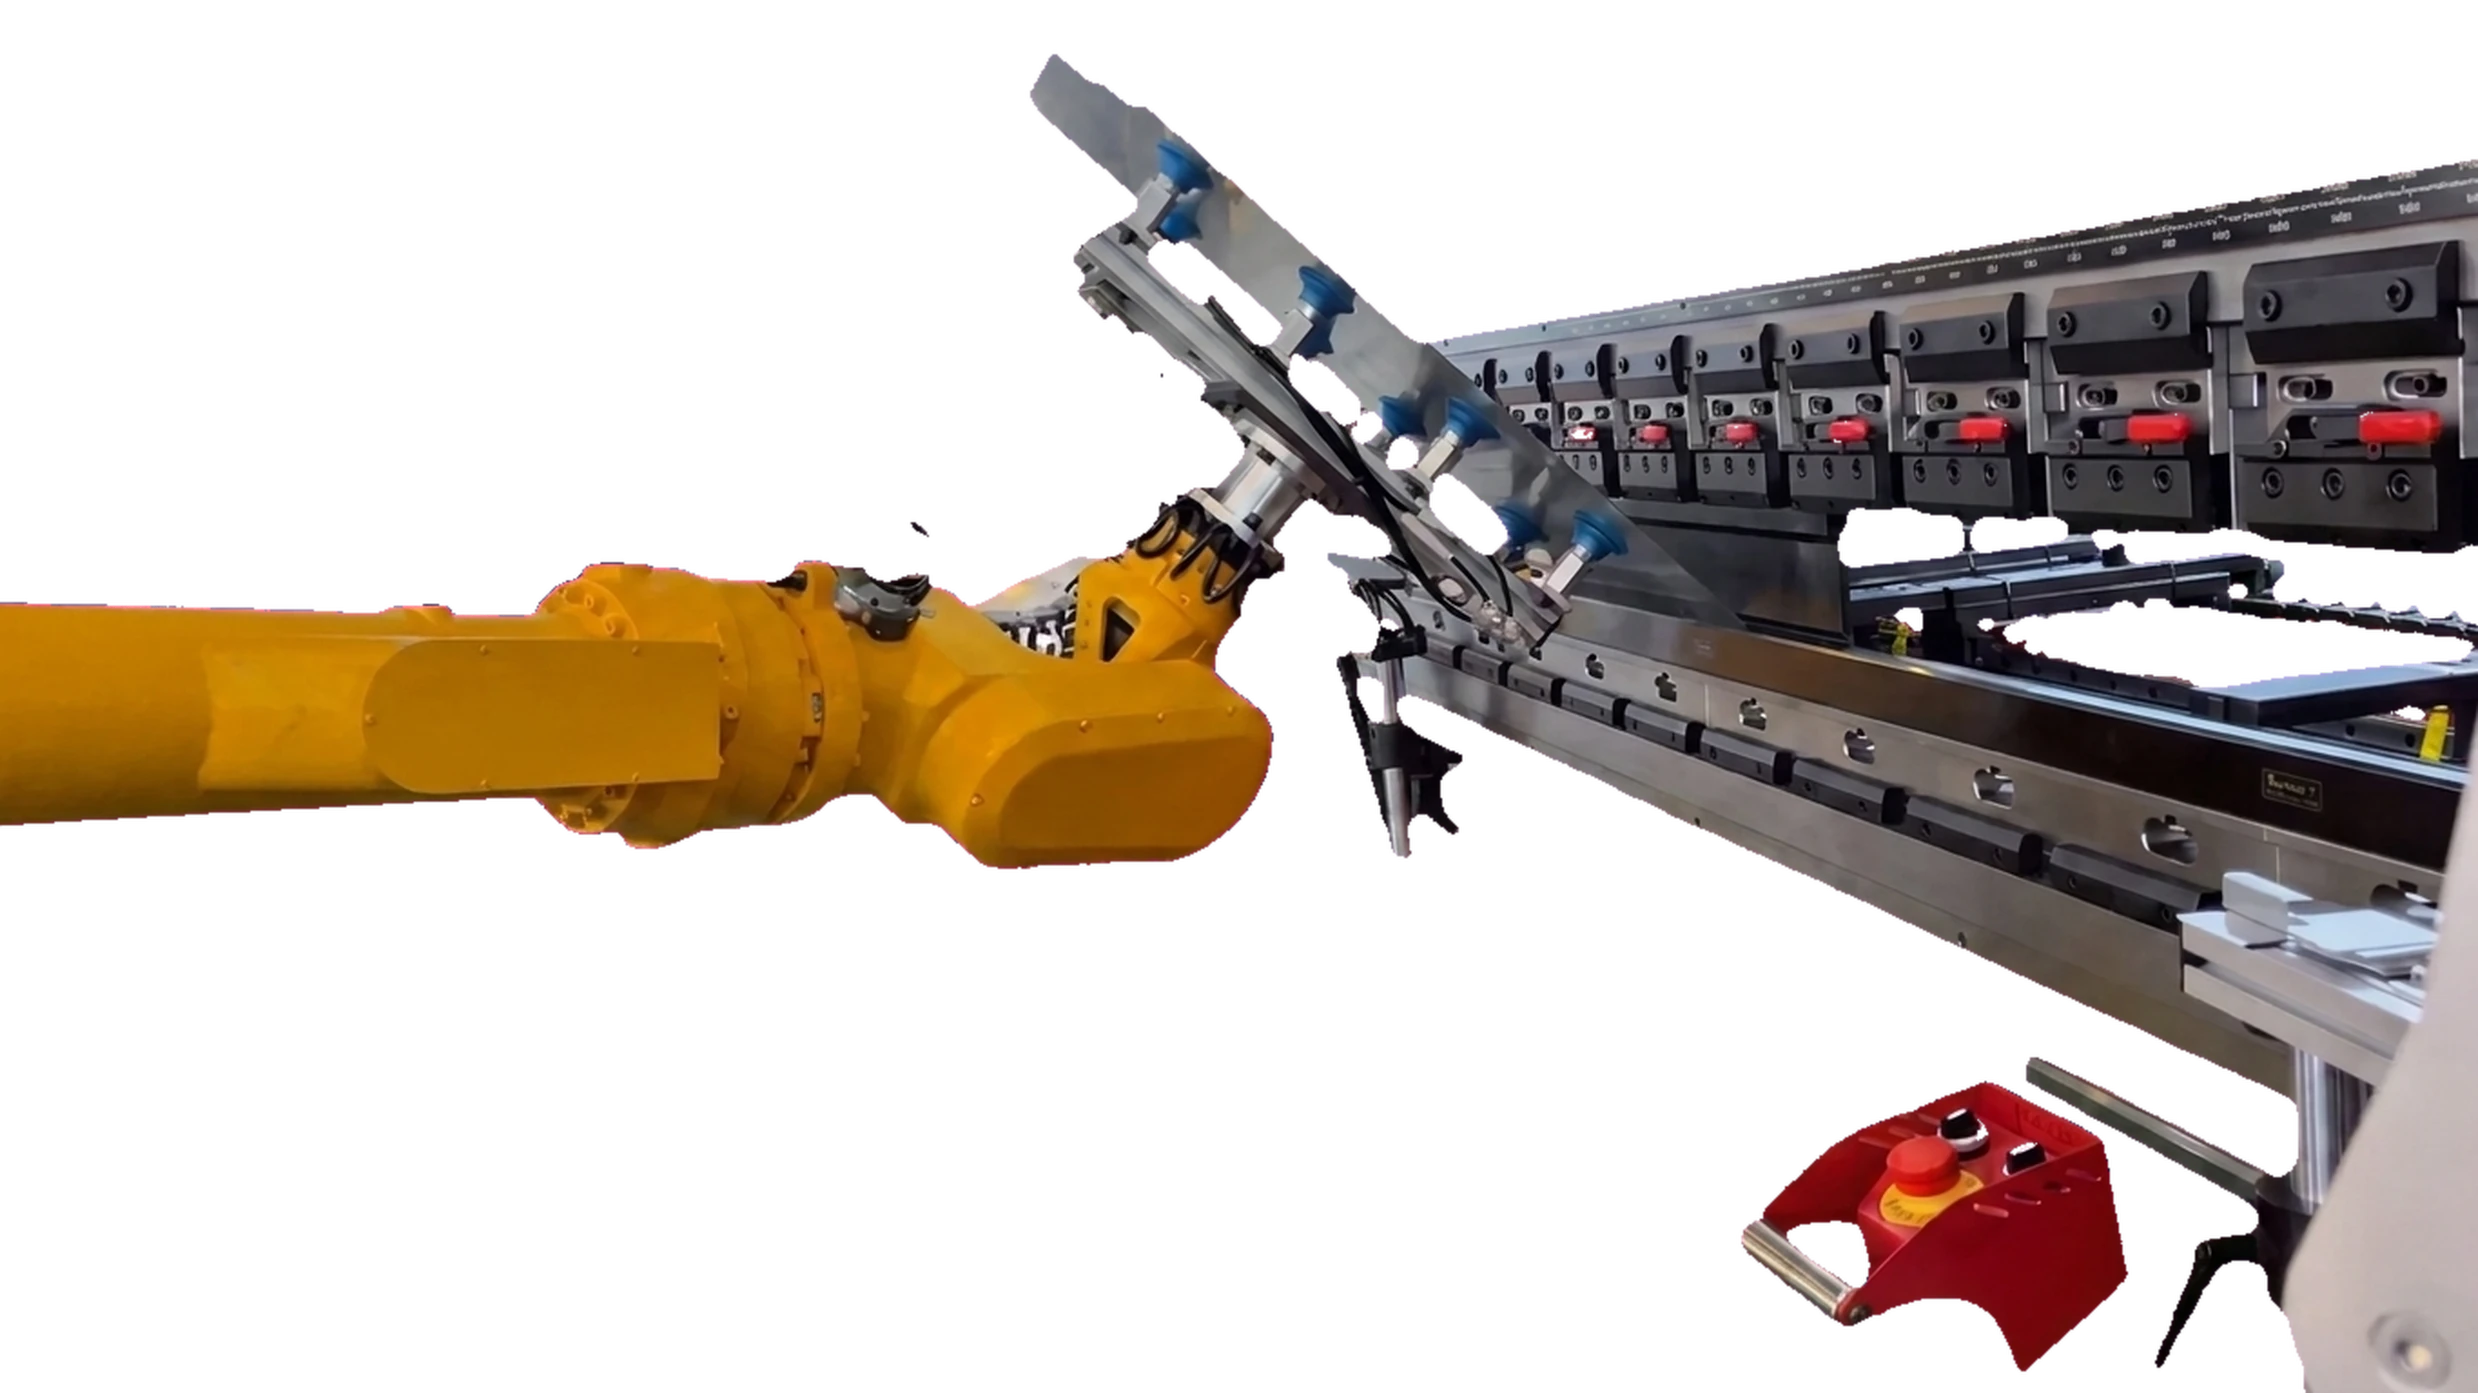
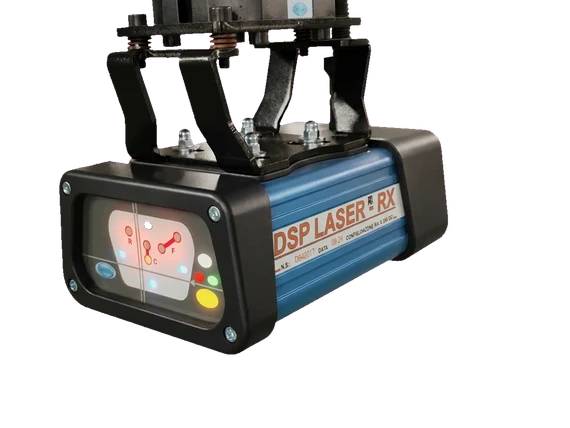
Proteção a laser na área das ferramentas
Na solução de proteção mostrada nas informações do produto, o DSP LASER cria uma zona de proteção que acompanha a ferramenta superior. A detecção perto das ferramentas em fechamento está vinculada à parada do movimento, com a distância de proteção e o desempenho de parada integrados ao sistema de segurança da máquina.
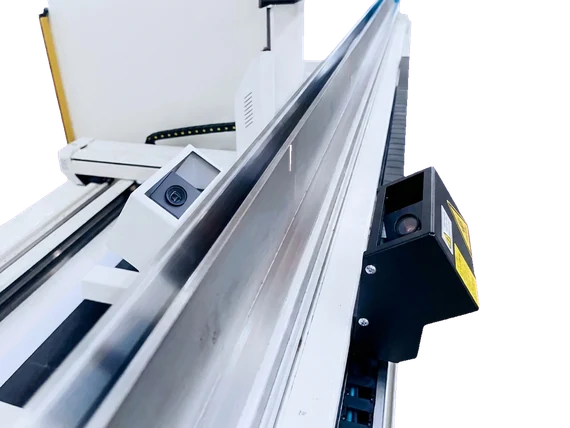
Sistema de medição de ângulo Laser Check
Um laser projeta uma linha na chapa e uma câmera a observa para calcular o ângulo de dobra. O retorno da medição auxilia a correção do retorno elástico, conectando a detecção do ângulo ao programa de dobra. A seleção do sistema de medição depende do material e da aplicação de dobra.
Estação de troca de preensão ou reposicionamento
Uma estação de giro ou troca de preensão sustenta a peça enquanto o robô muda a posição da garra ou a orientação entre dobras. Ela permite acessar diferentes lados de uma peça complexa; dispositivos e superfícies de referência devem corresponder à peça e ser verificados quanto à folga para evitar colisões.
Software 3D para programação fora da máquina
O software permite calcular a preensão e as trajetórias, realizar ajustes interativos, refinar trajetórias manualmente e trabalhar com garras a vácuo ou de fixação mecânica. O deslocamento sobre trilho e a configuração de empilhamento dependem da configuração cotada; coordene-os com os programas CNC e do robô no fluxo de trabalho acordado. O suporte a comandos KUKA, Yaskawa, ABB, FANUC, Mitsubishi ou outros deve ser confirmado para a versão do software e o projeto.
Aplicações
Aplicações típicas
Automotivo, elevadores, gabinetes e eletrodomésticos podem incluir famílias repetitivas que vale avaliar. As categorias abaixo são aplicações possíveis; a aptidão depende da geometria, do material e da sequência reais. O trabalho típico inclui dobra robotizada para quadros, dobra robotizada para elevadores e dobra robotizada para chapa.
Suportes e peças estruturais automotivas
Componentes de elevadores e escadas rolantes
Gabinetes elétricos e invólucros
Painéis de eletrodomésticos e HVAC
Peças de chapa repetidas com várias dobras
Recursos
Configuração do equipamento
Uma configuração abrange a dobradeira, o robô, a garra, as estações auxiliares, a programação e a integração de proteção. O escopo de fornecimento e os pontos que precisam de validação com amostras são fixados na proposta concreta.
Uma demonstração de célula que permita comparar
Ver mais
Verificação
Registro da proposta
O que ela decide
Movimentação
Massa da peça e da garra, centro de gravidade, alcance e sequência de regrip
A carga completa e a acessibilidade são conferidas.
Produção
Mesmo desenho, lote, número de peças aprovadas e tempo decorrido
Ciclos completos são comparados, incluindo paradas e recuperação.
Qualidade
Ângulo após a descarga, medidas das abas e acabamento de amostras identificadas
O resultado da peça conformada fica separado das alegações de posicionamento do robô.
Recuperação
Resposta documentada para falha de pega, queda ou interrupção
Um procedimento seguro de recuperação é acordado com o integrador.
Linha de produtos do fabricante e configuração do projeto
Parâmetro
Valor
Faixa de dobradeiras associadas — máquina específica por projeto
40–600 t
Opções de robô — modelo conforme carga de movimentação e alcance
FANUC / KUKA / ABB / Yaskawa
Garra — adequada à peça e à sequência
Sob medida pela JS RAGOS
Programação — suporte de software e controlador a combinar
Software 3D offline
Opções — selecionadas no escopo de integração do projeto
Estação de troca de pega, cortina de luz, medição de ângulo a laser
A faixa e os recursos indicados não são uma lista padrão de fornecimento. A máquina, as estações auxiliares, o software, a integração de proteção e a validação de peças são acordados na configuração do projeto.
Dados de produtos RAGOS, 2026-11-01; confirme a configuração atual com nossa equipe.
Perguntas frequentes
Em quanto tempo uma célula robótica de dobra se paga?
O retorno depende da peça, do tamanho do lote, dos turnos e do custo de mão de obra, então não há um número fixo sem dados de produção. O tempo de ciclo e as premissas de troca são conferidos com os dados reais do caso.
Ela consegue trabalhar com peças variadas?
Peças variadas exigem conferir geometria, pegadores, ferramental, programas e trocas. Pode ser necessária troca de garra ou de ferramenta; a programação offline e a troca rápida ajudam na família acordada, mas sozinhas não provam aptidão.
Quantos operadores a célula precisa?
O robô pode assumir as tarefas de movimentação acordadas, enquanto abastecimento, inspeção, trocas e recuperação de falhas continuam precisando de responsáveis. O quadro depende do processo validado e dos turnos; ter um robô não basta para concluir que uma célula opera sem pessoas.
Como uma dobradeira robotizada é programada?
Um software 3D offline pode preparar a sequência de dobra e do robô. O suporte do software e do controlador é confirmado, as trajetórias são comissionadas na célula, as folgas são conferidas e a primeira peça é verificada antes da produção.
Quais dispositivos de segurança estão incluídos?
O projeto de segurança define proteções, intertravamentos, modos de operação e procedimentos de acesso e recuperação. Uma cortina de luz ou um dispositivo de proteção da área do ferramental é selecionado e integrado para esse arranjo; ele não substitui a avaliação da célula completa.
Vocês podem automatizar uma dobradeira existente?
Depende do modelo, do controle e do estado da dobradeira. Os dados da máquina e o desenho da peça estabelecem se ela pode ser integrada ou se é necessária uma dobradeira compatível.
Documentos, fontes e próximos passos
Equipamentos relacionados e aplicações em armários elétricos
Dobradeiras, dobradeiras de painel, máquinas de ranhura em V e células de dobra robotizadas: 6 séries e 80 modelos com especificações padrão e as decisões de configuração do pedido.
PDF em inglês · 28 páginas · 80 modelos · 6 séries · 1,64 MB · Novembro de 2026
Fale com a JS Ragos sobre a configuração da célula e o orçamento; a proposta indica a dobradeira, o robô, a garra, as estações auxiliares e o escopo de fornecimento.