先验证完整工件与搬运顺序
选择折弯自动化分两步:先确定完整工件与搬运顺序能否定义并验证,再比较合格产出与安装投入。顺序可行不等于投资值得;抓取或某道折弯尚未解决时,应回到模具、工艺或路线评估。
以人工流程作比较基线。准备代表工件图纸、材料与实际厚度、毛坯重量、接触区域和表面要求,逐项检查每道折弯、翻转、定位与再抓取,并结合回单和换型节奏评估。
成形能力与搬运分别核对:设备和模具要能完成每道折弯,机器人要能在完整工序中抓取、翻转和定位零件。
比较可行的折弯路线
短批量本身不否决自动化。应按实际工件组合比较准备、编程、换型与合格产出,没有通用批量阈值。
| 路线 | 何时列入比较 | 验证内容与暂缓条件 |
|---|---|---|
| 人工基线 | 工作变化较多,或仍需操作工定位与判断 | 测完整工件的支撑、翻转、定位、质量与换型工作。 |
| 搬运辅助 | 操作工仍定位判断,但支撑或搬运需要改善 | 确认具体支撑或搬运装置、承载、行程与工作流程;不表示RAGOS已有现成配套方案。 |
| 机器人折弯机单元 | 零件族明确,抓取与搬运有望重复 | 验证每道折弯、定位、翻转、再抓取和换型。持件或干涉未解决时,暂缓该路线。 |
| 面板折弯路线 | 可能适合夹持与逐边成形的多边面板 | 验证夹持、每条边的工具进入、重定位和成品移出。这是另一条成形路线,不是给机器人折弯机增加的部件。 |
筛选路线后再核对具体设备:机器人单元范围 / 面板折弯机范围
折弯单元包含什么
机器人只是单元里的一项。能正常运行的安装通常还包括带控制系统的折弯机、安装在底座上的机器人、一个夹爪或一套夹爪、上料台或料垛、成品工位、围护与安全装置,以及能从折弯程序生成机器人轨迹的软件。每一项都要与其余项匹配,最弱的一项决定单元产出。
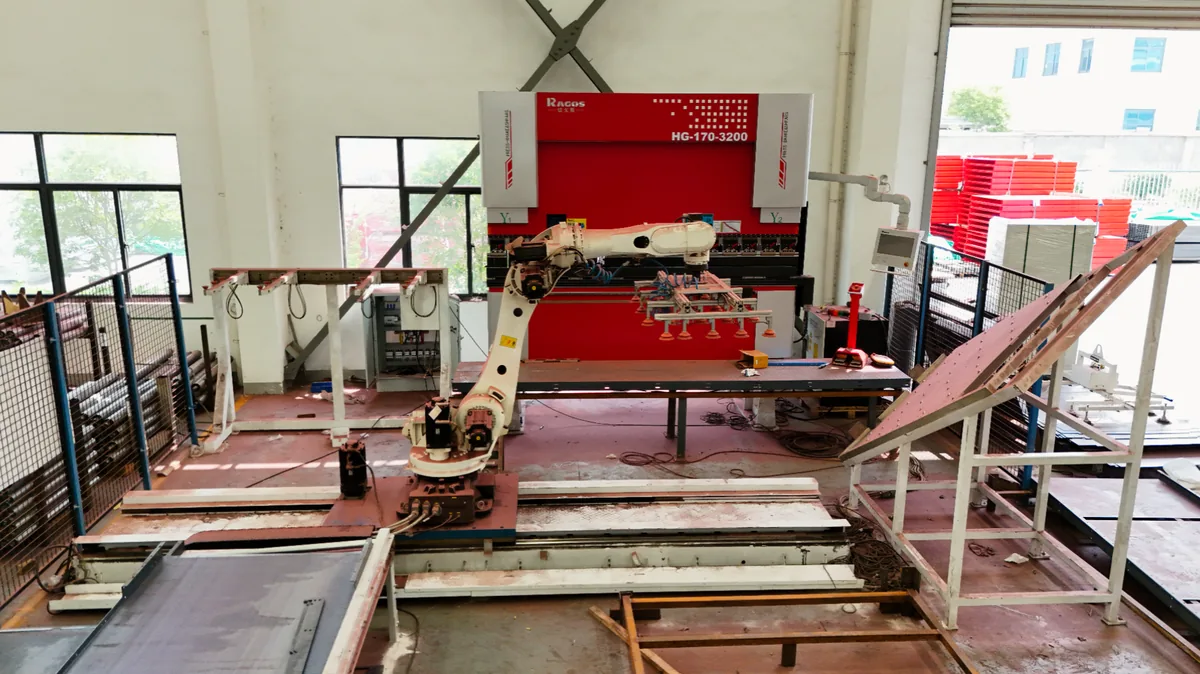
- 折弯机必须提供单元能指挥的控制接口,而不只是一个手动操作面板。
- 夹爪要适合零件族:真空、磁力和机械夹爪解决不同的表面与形状。
- 验证可靠分张与对齐;双张会带来碰撞、损伤与废件风险。
- 成品工位要能无损接收零件,且不需要班末人工分拣。
- 由集成方确认允许的运行模式、保护措施及转入人工操作的方式;自动模式停机不代表允许手动循环。
- 编程环境生成的轨迹要与模具和折弯顺序一致,否则单元会不断需要人工修正。
机器人与折弯机的接口
接口是很多单元实际失效的地方。机器人和折弯机必须对以下事项达成一致:滑块什么时候可以动、板料什么时候到位、折弯什么时候完成、零件什么时候可以取走。这个握手指令可以是一小组数字信号,也可以是数据更丰富的现场总线连接。重要的问题不是用哪种协议,而是折弯机控制能否选择程序、报告状态,并在没有操作工守面板的情况下接受外部指令。
- 程序选择:单元要能自动选出该零件的折弯程序,不需手动输入。
- 状态信号:单元要知道滑块在上位、下位还是故障状态。
- 安全协调:区分授权的机器人与滑块协调折弯、人员进入和故障恢复;集成方须定义并验证各运行模式允许的运动及保护功能。
- 模具基准:换模必须反映到单元程序里,而不只是折弯机里。
- 故障恢复:停下的单元要能重启而不丢失零件位置或顺序。
- 数据:件数、节拍和故障码应对车间可用,否则单元无法管理。
核对节拍、换型、恢复与人员投入
模拟、预估与真实试验数据分开记录。模拟节拍不能填作实测恢复时间或合格件数。比较采用同一图纸和一致的计时边界。
| 量 | 为什么决定这笔账 |
|---|---|
| 每道折弯的手动与自动节拍 | 记录完整零件循环与合格件数;单道节拍差不等于净节省。 |
| 单件折弯道数与每批件数 | 按真实回单记录折弯道数、批量、准备与编程。 |
| 换型时间,含换模与换夹爪 | 包括换模、换夹爪与首件验证。 |
| 可用率与故障恢复时间 | 记录可用时段、停机与恢复,比较观察到的损失,不预设哪条路线损失更大。 |
| 零件族的共性 | 以代表工件逐一验证拟用夹爪和程序。 |
| 场地面积与人员配比 | 记录占地及供料、上料、检验、换型和恢复实际所需人工时间,不预设人员配比。 |
单元表现不佳的常见原因
- 零件族比夹爪和程序设计时假设的更宽。
- 低估了换型,结果单元做一个活很好,做下一个活很差。
- 折弯机无法由单元指挥,操作工仍然要守在面板前。
- 上料允许双张或零件错位,单元频繁停机恢复。
- 机器人轨迹是为一枚零件手把手示教的,无法迁移到零件族。
- 安全围护加得太晚,压缩了工作范围或操作工通道。
准备选型所需的零件图纸与生产记录
提交代表件与难件图纸版本、材料、实际厚度、重量、表面要求和批量换型记录;改造时补机床型号、控制、状态与接口。要求方案区分已确认范围和未解决项。先检查每道折弯与再抓取,再与负责集成方约定实际材料完整工件试验及恢复验证;模拟不能替代试验记录。
比较合格产出而非动作速度
手动与自动试验采用相同零件族和图纸版本。提前定义观察时段,记录合格件、废品、编程、换型、计划停机、故障恢复以及实际所需人工时间。每排产小时合格件数包含这些损失,机器人动作周期本身不包含。
比较静态回收期时,两个方案采用相同的合格件数量,不将额外产量折算为收益。用人工方案年成本减去机器人方案年成本,再用正的增量安装投资除以正的年净收益。明确列出假设,并给出较低需求情景。使用机器人折弯单元成本与静态回收期计算器比较您的输入。