Автоматическая гибка

Роботизированная гибочная ячейка

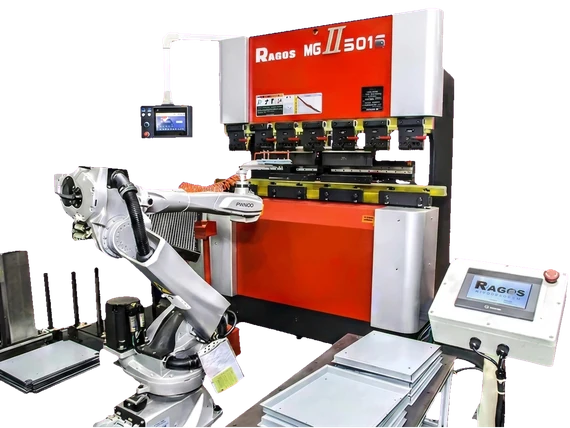
Наша роботизированная гибочная ячейка объединяет листогибочный пресс, промышленного робота и захват для перемещения деталей в ходе гибки. Компоновка связывает загрузку, гибку, перезахват и выгрузку с учетом формы детали.

Роботизированная гибочная ячейка

Обзор

Что делает роботизированная гибочная ячейка

Ячейка согласует работу пресса, робота, захвата и управления вокруг одной определённой детали. Заготовка загружается, удерживается на каждом гибе, поворачивается или перехватывается там, где это требует последовательность, и выгружается. Эта полная последовательность задаёт задачи перемещения и вспомогательные станции проекта.
Подробнее

Гибочная ячейка с роботом подбирается по трем параметрам: вес детали, радиус действия робота и время цикла. В проекте её описывают как листогиб с роботом, с захватом и станцией перезахвата, выбранными по последовательности гибов и предложению. Типичная работа — роботизированная гибка для шкафов, роботизированная гибка для лифтов и роботизированная гибка листового металла.

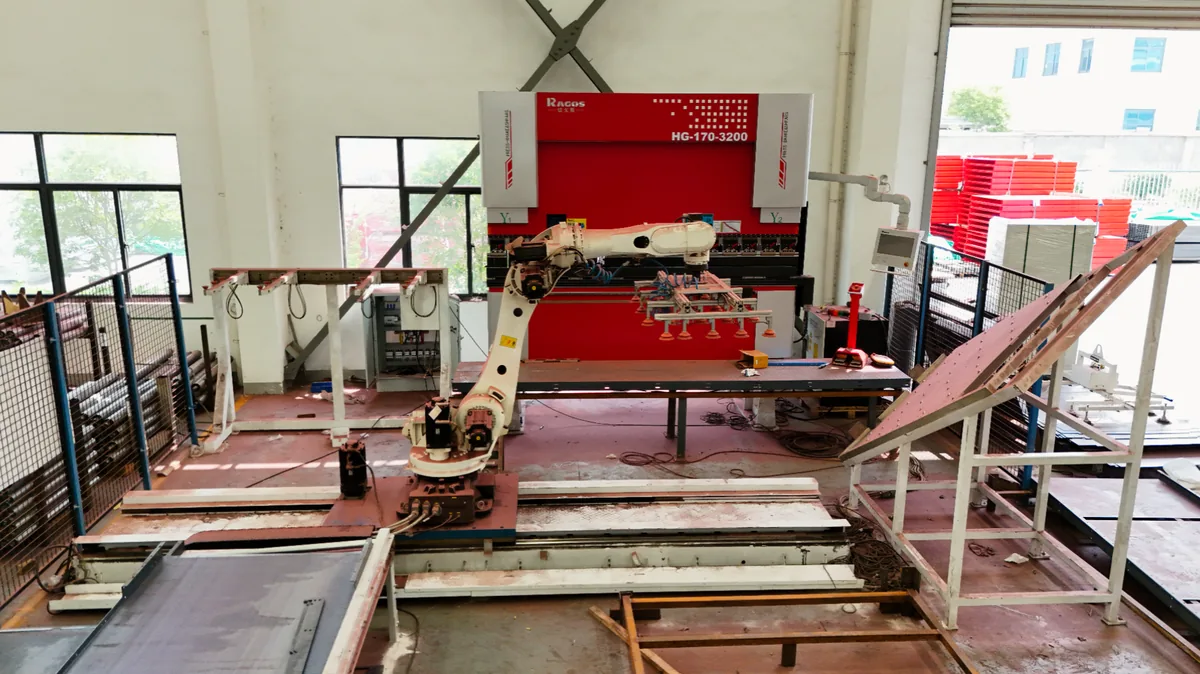
Роботизированная гибочная ячейка, установленная в цехе
Гибочная ячейка, установленная в цехе.

В нашей информации о продукте указан диапазон совместно применяемых прессов 40–600 т и варианты роботов FANUC, KUKA, ABB или Yaskawa. Это каталожные диапазоны: конкретный пресс, робот и реализуемая номенклатура подтверждаются для проекта, а диапазон не означает, что любое сочетание подходит заданной детали.

Обзор оборудования

Наша роботизированная гибочная ячейка объединяет листогибочный пресс, промышленного робота и захват под деталь. Мы подбираем перемещение, перезахват и выгрузку по полной последовательности гибов.

Доступные конфигурации

Роботизированная ячейка гибки с ЧПУ

Роботизированная ячейка гибки с ЧПУ

Ячейка согласует пресс, робот, захват и станции перемещения с учётом детали.

Отправить данные детали

Подбор

Как выбрать роботизированную гибочную ячейку

Полный маршрут детали предшествует выбору марки робота. Формование, перемещаемая нагрузка и доступ проверяются отдельно, а операции ячейки согласуются по результатам этих проверок.

Подробнее
  • Чертёж, материал, толщина, длины гибов и предполагаемый инструмент определяют деталь.
  • Самая тяжёлая и крупнейшая заготовки, масса захвата, центр тяжести и досягаемость робота задают границы перемещения.
  • Каждый гиб, поворот и перехват проходится по шагам, включая зазоры до инструмента.
  • Разделение листов, загрузка, выгрузка готовых деталей и график партий и переналадок задают интерфейсы.
  • Площадь, ограждения, доступ оператора и ответственность за восстановление относятся к компоновке.

Для планирования инвестиций и интерфейсов см. руководство по выбору автоматизации гибки и сравните годовые затраты с помощью калькулятора стоимости и простой окупаемости роботизированной ячейки.

Технология

Захват и станция перезахвата определяют деталь

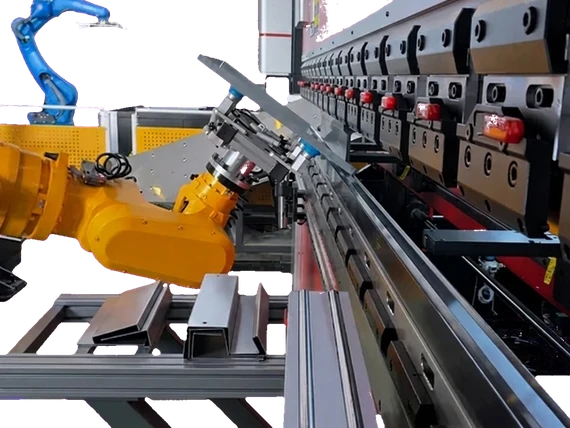
Захват соединяет робота с листом и проектируется под деталь. Усилие удержания, зазоры до оснастки и контактные поверхности должны подходить для каждого гиба; надежность удержания и следы на поверхности проверяются на представительных деталях. Захват, удобный для первого гиба, может мешать следующему.

Подробнее

Станция перехвата или перепозиционирования может поддерживать деталь, пока робот меняет захват. Мы подбираем эту опцию, если она нужна для полной последовательности гибов, с оснасткой и зазорами под деталь. Станция и объем поставки определяются в предложении.

Вопрос по ячейкеЧто он определяет
Нагрузка детали и захватаОбщая масса, центр тяжести, ориентация и досягаемость задают требование к перемещению.
Материал, толщина, длина гиба и инструментУсилие формования и возможности пресса оцениваются отдельно от перемещаемой роботом нагрузки.
Последовательность гибкиНа каждом гибе проверяются захваты, повороты, зазоры до инструмента и возможные перехваты.
Требования к поверхностиКонтактные поверхности выбираются, а удержание и следы проверяются на представительных деталях.
Частота переналадокСмены программирования, захвата и инструмента следуют номенклатуре деталей.
Загрузка и выгрузкаРазделение листов, выравнивание, подача и выдача готовых деталей задают интерфейсы.

Программирование, защита и объём проекта

Измерение угла и защита доступа выполняют разные задачи. Выбранная лазерная система измерения даёт обратную связь для компенсации пружинения, а замкнутое управление зависит от системы измерения, совместимости ЧПУ и согласованной комплектации. Световая завеса — одно из возможных защитных устройств. Интегратор определяет ограждения, блокировки, режимы работы, доступ и порядок восстановления для всей компоновки.

Подробнее

Офлайн-ПО 3D готовит точки захвата и траектории робота вне станка. Версия ПО и совместимость с роботом и ЧПУ входят в объём проекта. Наладка на ячейке, проверка зазоров и контроль первой детали всё равно выполняются: офлайн-подготовка сама по себе не устраняет остановок при переналадке.

  • Диапазон совместно применяемых прессов по нашей информации о продукте: 40–600 т; конкретный станок подтверждается по требованиям детали в комплектации проекта.
  • Варианты роботов — FANUC, KUKA, ABB или Yaskawa; модель выбирается по полной нагрузке, ориентации и досягаемости.
  • Захват выполняется под деталь: точки захвата, удержание, зазоры и контакт с поверхностью проверяются на представительных деталях.
  • Дополнительная ось перемещения показана как 7-осевое решение: ход и досягаемость входят в оценку компоновки и не считаются включёнными по умолчанию.
  • Станция перехвата или перепозиционирования — опция, которую выбирают по полной последовательности гибов и указывают в предложении.
  • Защита доступа проектируется вместе с ограждениями, блокировками и режимами работы в концепции безопасности ячейки; световая завеса — один из вариантов.
  • Лазерное измерение угла выбирается под материал и процесс, с подтверждением совместимости управления и возможной замкнутой коррекции.
  • Офлайн-программирование 3D согласуется с поддержкой ПО и контроллеров и включает наладку и проверку первой детали.
  • Автоматическая загрузка и выгрузка — опция: разделение листов, выравнивание и перемещение готовых деталей определяются объемом поставки.
Гибкое решение для гибки

Гибкое решение для гибки

Проектирование начинается с геометрии детали, материала, объёма партии и последовательности гибов. Ячейка может объединять роботы FANUC, KUKA, ABB и Yaskawa, прессы с ЧПУ и инструмент WILA, AMADA или Rolleri; робот, захват и вспомогательные станции подбираются как согласованная система.

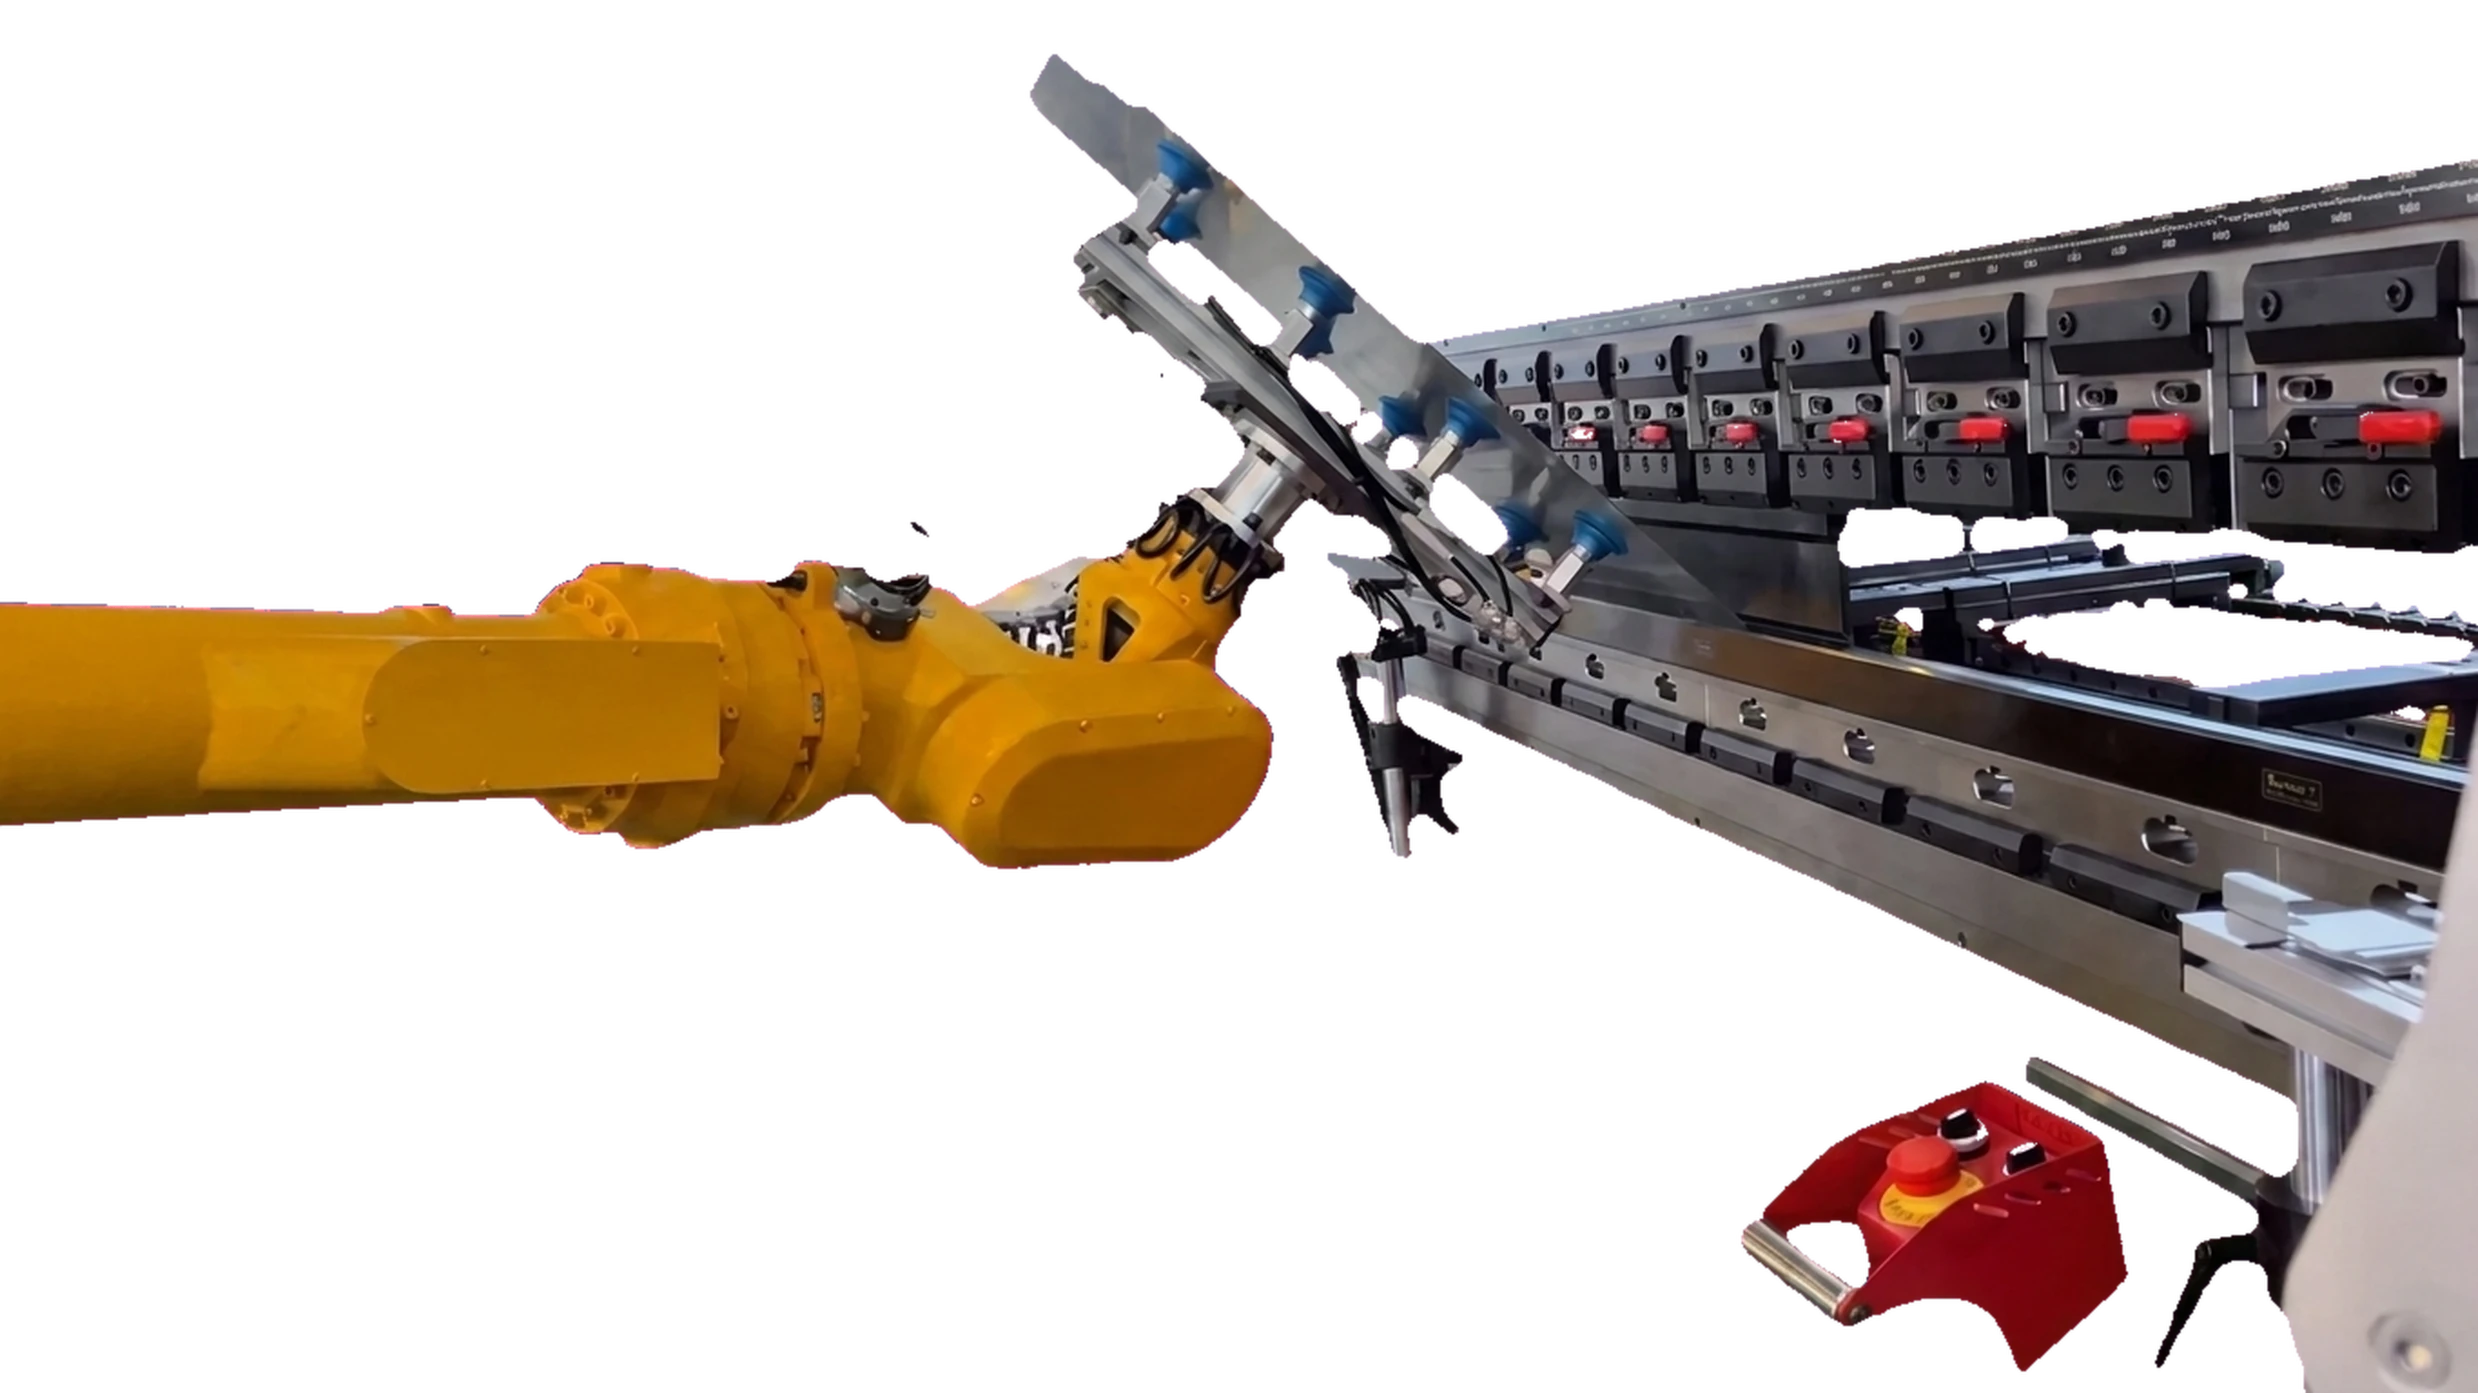
Заказной захват JS RAGOS

Заказной захват JS RAGOS

Захват проектируют под деталь, робот и процесс: тонкий лист, более толстую плиту, трубы или корпусные узлы. Для гибки, сварки и загрузки оценивают точки захвата, контакт и нагрузку, проверяя удержание и защиту поверхности на типовых деталях.

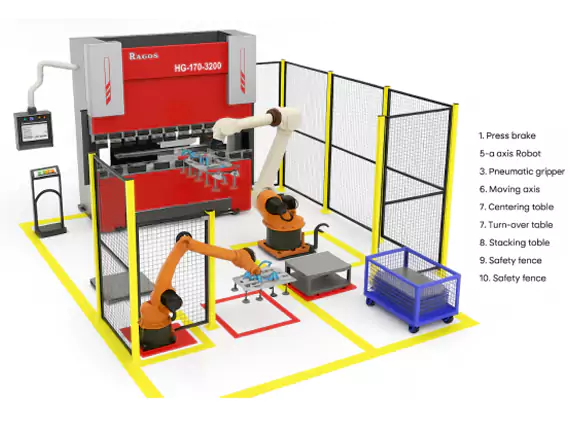
Компоновка гибочной ячейки

Компоновка гибочной ячейки

Показанная компоновка связывает загрузку, стол выравнивания, пресс, станцию переворота или перехвата и выгрузку; станции выбирают для проекта. Шкафы служат для хранения инструмента; при планировании совместно оценивают поток материала, досягаемость робота и защищённый доступ.

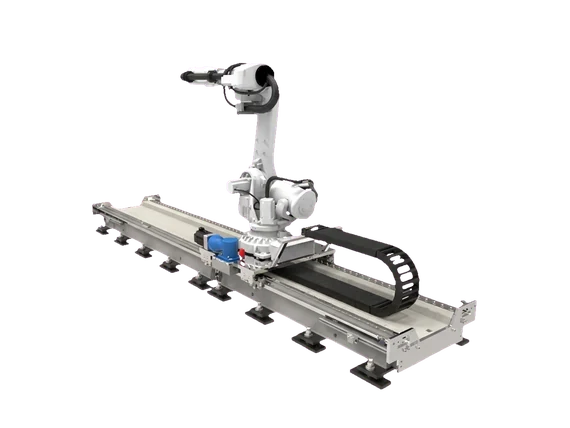
Семиосевая схема с дополнительной осью перемещения

Семиосевая схема с дополнительной осью перемещения

Робот с дополнительной осью перемещения вдоль ячейки, в том числе для длинных заготовок. Схема может расширить рабочую зону и предусмотреть ручной режим; ход, нагрузку, будущую номенклатуру и безопасное переключение режимов проверяют для задачи.

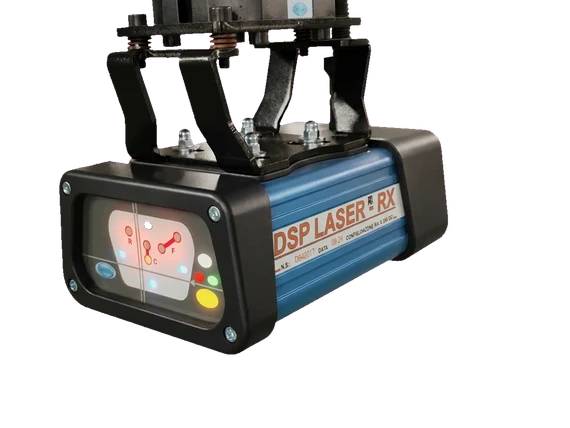
Лазерная защита зоны инструмента

Лазерная защита зоны инструмента

В защитной схеме, показанной в информации о продукте, DSP LASER создаёт защитную зону, перемещающуюся с верхним инструментом. Обнаружение препятствий возле смыкающихся инструментов связано с остановкой; защитное расстояние и торможение согласуются с системой безопасности станка.

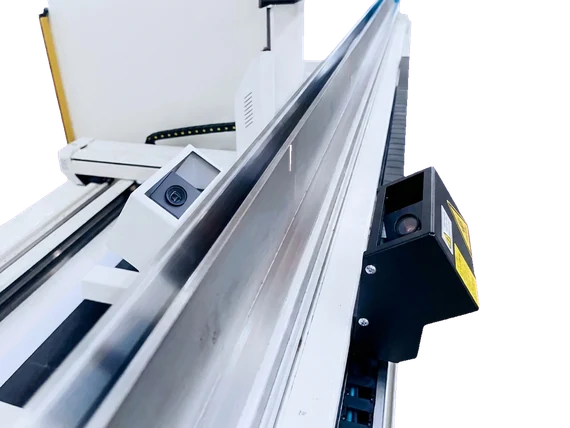
Лазерная система измерения угла

Лазерная система измерения угла

Лазер проецирует линию на лист, а камера регистрирует её для расчёта угла. Обратная связь помогает компенсировать пружинение и связывает измерение с программой гибки. Систему выбирают под материал и задачу.

Станция перехвата и перепозиционирования

Станция переворота или перехвата поддерживает заготовку при смене захвата либо ориентации между гибами. Она открывает доступ к разным сторонам сложной детали; оснастку и базы согласуют с деталью и проверяют на столкновения.

Программное обеспечение офлайн-программирования 3D

ПО предусматривает расчёт захватов и траекторий, интерактивную настройку, ручную корректировку и вакуумные либо механические захваты. Рельсовую ось и штабелирование определяют по предложенной комплектации и согласуют с программами ЧПУ и робота в принятом процессе; поддержку KUKA, Yaskawa, ABB, FANUC, Mitsubishi и других контроллеров уточняют по версии и проекту.

Применение

Типичные применения

В автомобильном, лифтовом, шкафном производстве и бытовой технике могут встречаться повторяемые семейства деталей для оценки. Перечень ниже показывает возможные применения; пригодность зависит от реальной геометрии, материала и последовательности перемещений.

  • Автомобильные кронштейны и конструктивные детали
  • Компоненты лифтов и эскалаторов
  • Электрошкафы и корпуса
  • Панели бытовой техники и HVAC
  • Повторяемые листовые детали с несколькими гибами

Материалы

Конфигурация оборудования

Комплектация охватывает листогиб, робота, захват, вспомогательные позиции, программирование и защитную интеграцию. Объём поставки и пункты, требующие проверки на образцах, устанавливаются в конкретном предложении.

Сопоставимая демонстрация роботизированной ячейки

Подробнее
ПроверкаЗапись из предложенияЧто она определяет
ПеремещениеМасса детали вместе с захватом, центр тяжести, досягаемость и перехватыПроверяются полная нагрузка и доступ.
ВыпускОдинаковый чертёж, партия, число годных деталей и затраченное времяСравниваются полные циклы, включая остановки и восстановление.
КачествоУгол после разгрузки, размеры полок и поверхность образцов с номерамиРезультаты готовой детали отделяются от заявлений о позиционировании робота.
ВосстановлениеДокументированные действия при пропуске захвата, падении детали или прерывании циклаБезопасный порядок восстановления согласуется с интегратором.

Диапазон продукции производителя и комплектация проекта

ПараметрЗначение
Диапазон совместно применяемых прессов — станок по проекту40–600 т
Варианты роботов — модель по нагрузке и досягаемостиFANUC / KUKA / ABB / Yaskawa
Захват — под деталь и последовательностьпо заказу JS RAGOS
Программирование — согласовать ПО и контроллерыофлайн-ПО 3D
Опции — выбирают в объёме интеграции проектастанция перезахвата, световая завеса, лазерное измерение угла

Диапазон и функции не являются стандартной ведомостью комплектации. Станок, вспомогательные станции, ПО, интеграция защиты и проверка деталей согласуются в комплектации проекта.

Данные о продукции RAGOS, 2026-11-01; актуальную комплектацию уточняйте у нашей команды.

Частые вопросы

За сколько окупается роботизированная гибочная ячейка?

Окупаемость зависит от детали, размера партии, графика смен и стоимости труда, поэтому фиксированной цифры без производственных данных нет. Время цикла и допущения по переналадкам проверяются по данным конкретного случая.

Может ли ячейка работать со смешанными деталями?

Смешанная номенклатура требует проверки геометрии, захватов, инструмента, программ и переналадок. Может понадобиться смена захвата или инструмента; офлайн-программирование и быстрая переналадка помогают согласованному семейству, но сами по себе не подтверждают пригодность.

Сколько операторов нужно ячейке?

Робот может выполнять согласованные операции перемещения, но подача материала, контроль, переналадка и восстановление после сбоев требуют ответственных. Штат зависит от проверенного процесса и сменного плана; наличие робота само по себе не обосновывает работу без персонала.

Как программируется робот-листогиб?

Офлайн-ПО 3D готовит последовательности гибов и робота. Совместимость ПО и контроллеров подтверждается, траектории налаживаются на ячейке, зазоры проверяются, а первая деталь проверяется до производства.

Какие устройства безопасности входят в комплект?

Проект безопасности определяет ограждения, блокировки, режимы работы, доступ и восстановление. Световую завесу или защиту зоны инструмента выбирают и интегрируют под эту компоновку; они не заменяют оценку всей ячейки.

Можно ли автоматизировать гибку на существующем прессе?

Зависит от модели, системы управления и состояния пресса. Данные станка и чертёж детали показывают, можно ли его интегрировать или нужен совместимый пресс.

Документы, источники и дальнейшие шаги

Каталог продукции

Каталог продукции RAGOS (PDF на английском)

Листогибы, панельные гибочные машины, станки для V-образных канавок и роботизированные гибочные ячейки: 6 серий и 80 моделей со стандартными характеристиками и вариантами конфигурации заказа.

PDF на английском · 28 страниц · 80 моделей · 6 серий · 1,64 МБ · Ноябрь 2026

Скачать PDF на английском (1,64 МБ)

Комплектация и стоимость роботизированной гибочной ячейки

Обратитесь в JS Ragos по комплектации ячейки и предложению; в нём указаны пресс, робот, захват, вспомогательные станции и объём поставки.

Запросить предложение

Форма запроса

Напишите, какое оборудование вам нужно или какой вопрос вы хотите задать. Если вы уже выбрали модель, укажите её.

Эта форма не сохраняет автоматически неотправленные черновики. Оставьте эту вкладку открытой при просмотре исходной страницы или политики конфиденциальности.

Контактные данные (необязательно)
Станок, процесс и чертежи (необязательно)

PDF, DWG, DXF, STEP, JPG или PNG, до 10 МБ.

Эти данные используются только для ответа на ваш запрос. Политика конфиденциальности (откроется в новой вкладке)