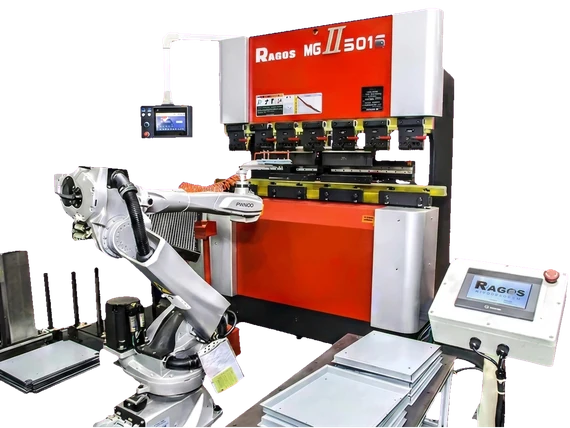
Nuestra celda robótica de plegado combina una dobladora de lámina, un robot industrial y una pinza para manipular las piezas durante la secuencia de plegado. La distribución integra carga, plegado, cambio de agarre y descarga según la pieza.
La celda coordina plegadora, robot, pinza y controles para una pieza definida. La chapa se carga, se sujeta en cada pliegue, se gira o se vuelve a agarrar donde la secuencia lo exige, y se descarga. Esa secuencia completa define las tareas de manipulación y las estaciones auxiliares que necesita el proyecto.
Ver más
La misma celda de plegado robotizada se evalúa por peso de pieza, alcance del robot y tiempo de ciclo. En el proyecto se describe como una plegadora con robot, con la pinza y la estación de regrip seleccionadas según la secuencia y la propuesta. Los trabajos típicos son plegado robotizado para armarios, plegado robotizado para ascensores y plegado robotizado para chapa.
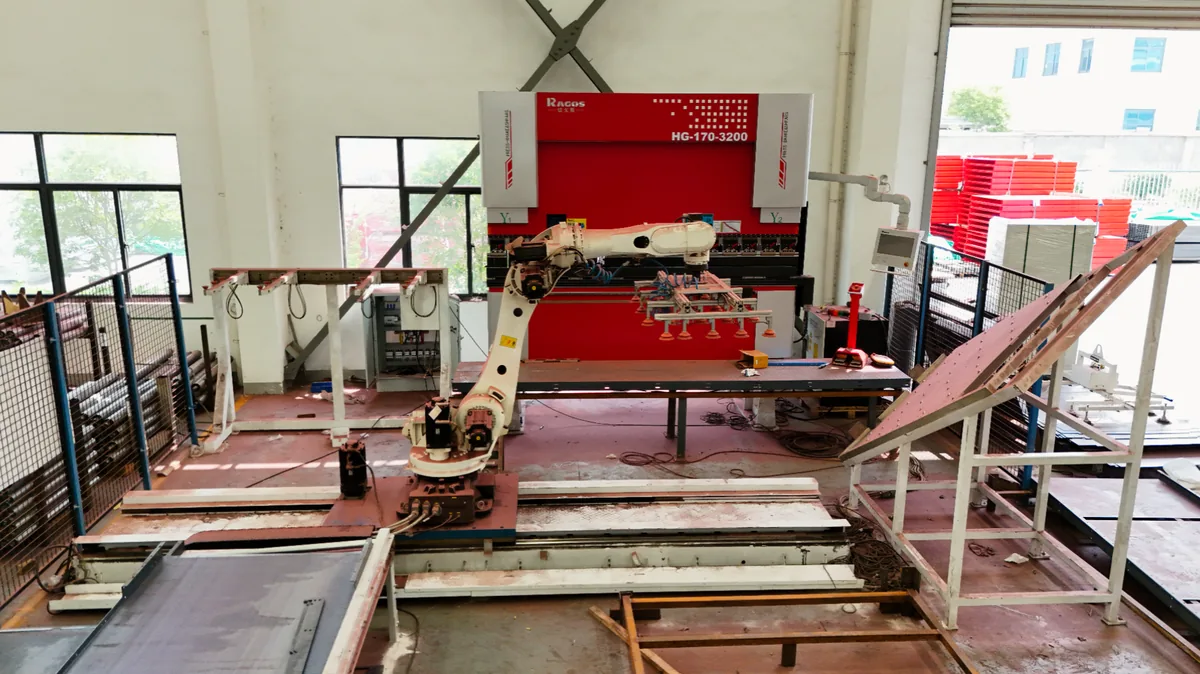
Una celda de plegado instalada en el taller.
Nuestra información de producto indica un rango de plegadoras asociadas de 40–600 t y opciones de robot FANUC, KUKA, ABB o Yaskawa. Son rangos de catálogo: la plegadora concreta, el robot y la gama de piezas realizables se confirman para el proyecto, y el rango no demuestra que cualquier combinación sirva para una pieza dada.
Descripción del equipo
Nuestra celda robótica de plegado combina una plegadora, un robot industrial y una pinza adaptada a la pieza. Configuramos la manipulación, el cambio de agarre y la descarga según la secuencia completa de plegado.
Configuraciones disponibles
Célula robotizada de plegado CNC
La célula coordina plegadora, robot, pinza y estaciones de manipulación según la pieza.
El recorrido completo de la pieza va antes que la marca del robot. Capacidad de conformado, carga manipulada y accesibilidad son comprobaciones separadas, y las operaciones de la celda se acuerdan a partir de ellas.
Ver más
El plano, el material, el espesor, las longitudes de pliegue y el utillaje previsto definen la pieza.
La chapa más pesada y la mayor, la masa de la pinza, el centro de gravedad y el alcance del robot fijan el margen de manipulación.
Se recorre cada pliegue, giro y cambio de agarre, incluido el espacio libre respecto al utillaje.
La separación de chapas, la carga, la descarga de piezas terminadas y el patrón de lotes y cambios definen las interfaces.
El espacio en planta, los resguardos, el acceso del operador y las responsabilidades de recuperación pertenecen a la distribución.
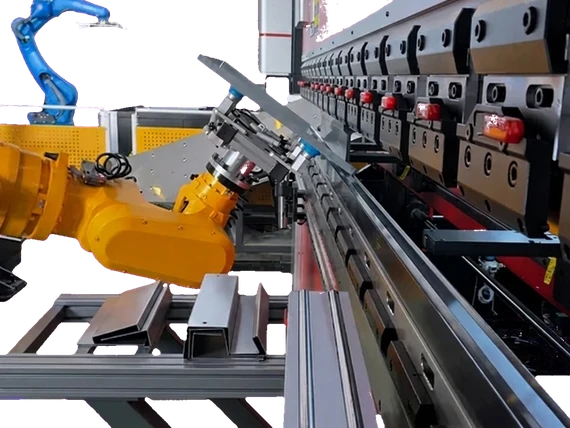
La pinza del robot de plegado y la estación de reagarre
La pinza une el robot con la chapa y se diseña para la pieza. La fuerza de sujeción, la separación del utillaje y las superficies de contacto deben servir para cada pliegue; la retención y las marcas se verifican en piezas representativas. Un agarre útil para el primer pliegue puede obstaculizar el siguiente.
Ver más
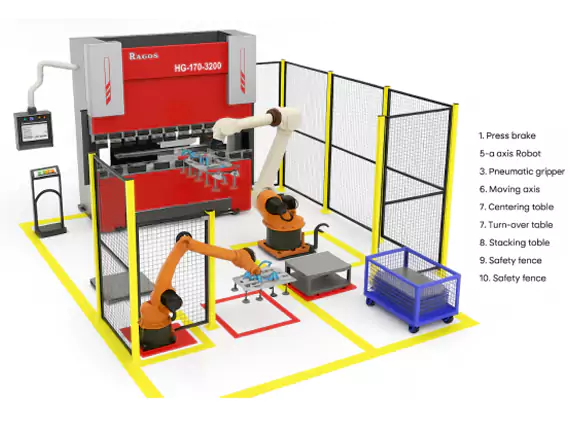
Una estación de reagarre o reposicionamiento puede apoyar la pieza mientras el robot cambia el agarre. Seleccionamos esta opción cuando la secuencia completa la requiere, con el útil y los espacios adaptados a la pieza. La propuesta define la estación y su alcance de suministro.
Pregunta de la celda
Qué decide
Carga de pieza y pinza
La masa conjunta, el centro de gravedad, la orientación y el alcance definen el requisito de manipulación.
Material, espesor, longitud de pliegue y utillaje
El esfuerzo de conformado y la capacidad de la plegadora se evalúan aparte de la carga manipulada por el robot.
Secuencia de plegado
En cada pliegue se revisan agarres, giros, espacio libre respecto al utillaje y posibles reagarres.
Requisito superficial
Se seleccionan las superficies de contacto y se comprueban retención y marcas en piezas representativas.
Frecuencia de cambio
Los cambios de programación, pinza y utillaje siguen la mezcla de piezas.
Método de carga y descarga
La separación de chapas, la alineación, la presentación y la salida de piezas terminadas definen las interfaces.
Programación, protección y alcance del proyecto
La medición de ángulos y la protección de acceso tienen funciones distintas. Un sistema láser de medición seleccionado aporta realimentación para compensar la recuperación elástica, y el lazo cerrado depende del sistema de medición, la compatibilidad del control y la configuración acordada. La cortina de luz es un posible dispositivo protector. El integrador define resguardos, enclavamientos, modos de operación, acceso y procedimiento de recuperación para toda la distribución.
Ver más
El software offline 3D prepara las posiciones de agarre y las trayectorias del robot fuera de la máquina. La versión del software y la compatibilidad con el robot y el CNC forman parte del alcance del proyecto. La puesta en marcha en la celda, la comprobación de interferencias y la verificación de la primera pieza siguen realizándose, porque la preparación offline por sí sola no elimina las paradas durante los cambios.
Rango de plegadoras asociadas en nuestra información de producto: 40–600 t; la máquina concreta se confirma frente a los requisitos de la pieza en la configuración del proyecto.
Las opciones de robot son FANUC, KUKA, ABB o Yaskawa, con el modelo seleccionado para la carga completa, la orientación y el alcance.
La pinza es específica para la pieza: se comprueban posiciones de agarre, retención, espacio libre y contacto superficial en piezas representativas.
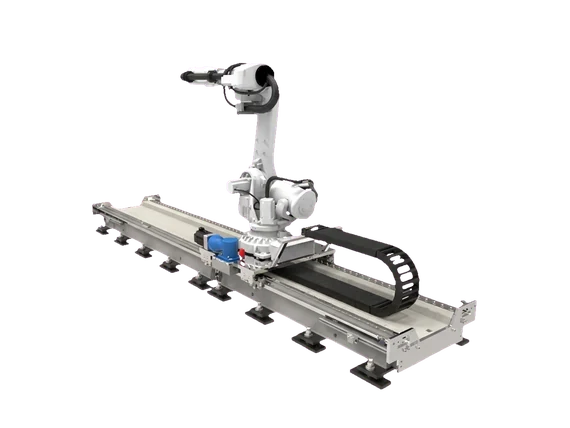
Un eje adicional de desplazamiento aparece como solución de 7 ejes: recorrido y alcance forman parte de la evaluación de la distribución y no se suponen incluidos.
La estación de reagarre o reposicionamiento es una opción seleccionada según la secuencia completa y especificada en la propuesta.
La protección de acceso se diseña con los resguardos, enclavamientos y modos de operación del concepto de seguridad de la celda; la cortina de luz es una opción entre ellos.
La medición láser de ángulo se selecciona para el material y el proceso, con compatibilidad del control y eventual corrección en lazo cerrado confirmadas.
La programación offline 3D se acuerda con soporte de software y controladores e incluye puesta en marcha y comprobaciones de primera pieza.
La carga y descarga automáticas son una opción: el alcance de suministro define la separación de chapas, la alineación y la manipulación de piezas terminadas.
Solución flexible de plegado
El diseño parte de la geometría, el material, el volumen y la secuencia de pliegues. La célula puede integrar robots FANUC, KUKA, ABB y Yaskawa, plegadoras CNC y utillaje WILA, AMADA o Rolleri; robot, pinza y estaciones auxiliares deben seleccionarse como sistema coordinado.
Pinza a medida de JS RAGOS
La pinza se diseña según pieza, robot y proceso, desde chapa fina hasta placas, tubos y conjuntos de carcasas. Para plegado, soldadura o carga automática se evalúan puntos de agarre, contacto y carga, comprobando retención y protección superficial con piezas representativas.
Distribución de la célula de plegado
La distribución ilustrada enlaza carga, mesa de alineación, plegadora, estación de volteo o reposicionamiento y descarga de piezas terminadas; las estaciones se seleccionan para el proyecto. Los armarios organizan herramientas; al definir el espacio deben evaluarse flujo de material, alcance del robot y accesos protegidos.
Solución de siete ejes con eje adicional de desplazamiento
Un robot con eje adicional de desplazamiento para posicionarse a lo largo de la célula y manipular piezas largas. Esta disposición puede ampliar el área de trabajo y permitir un modo manual planificado; recorrido, carga, futuras piezas y cambios de modo seguros requieren validación.
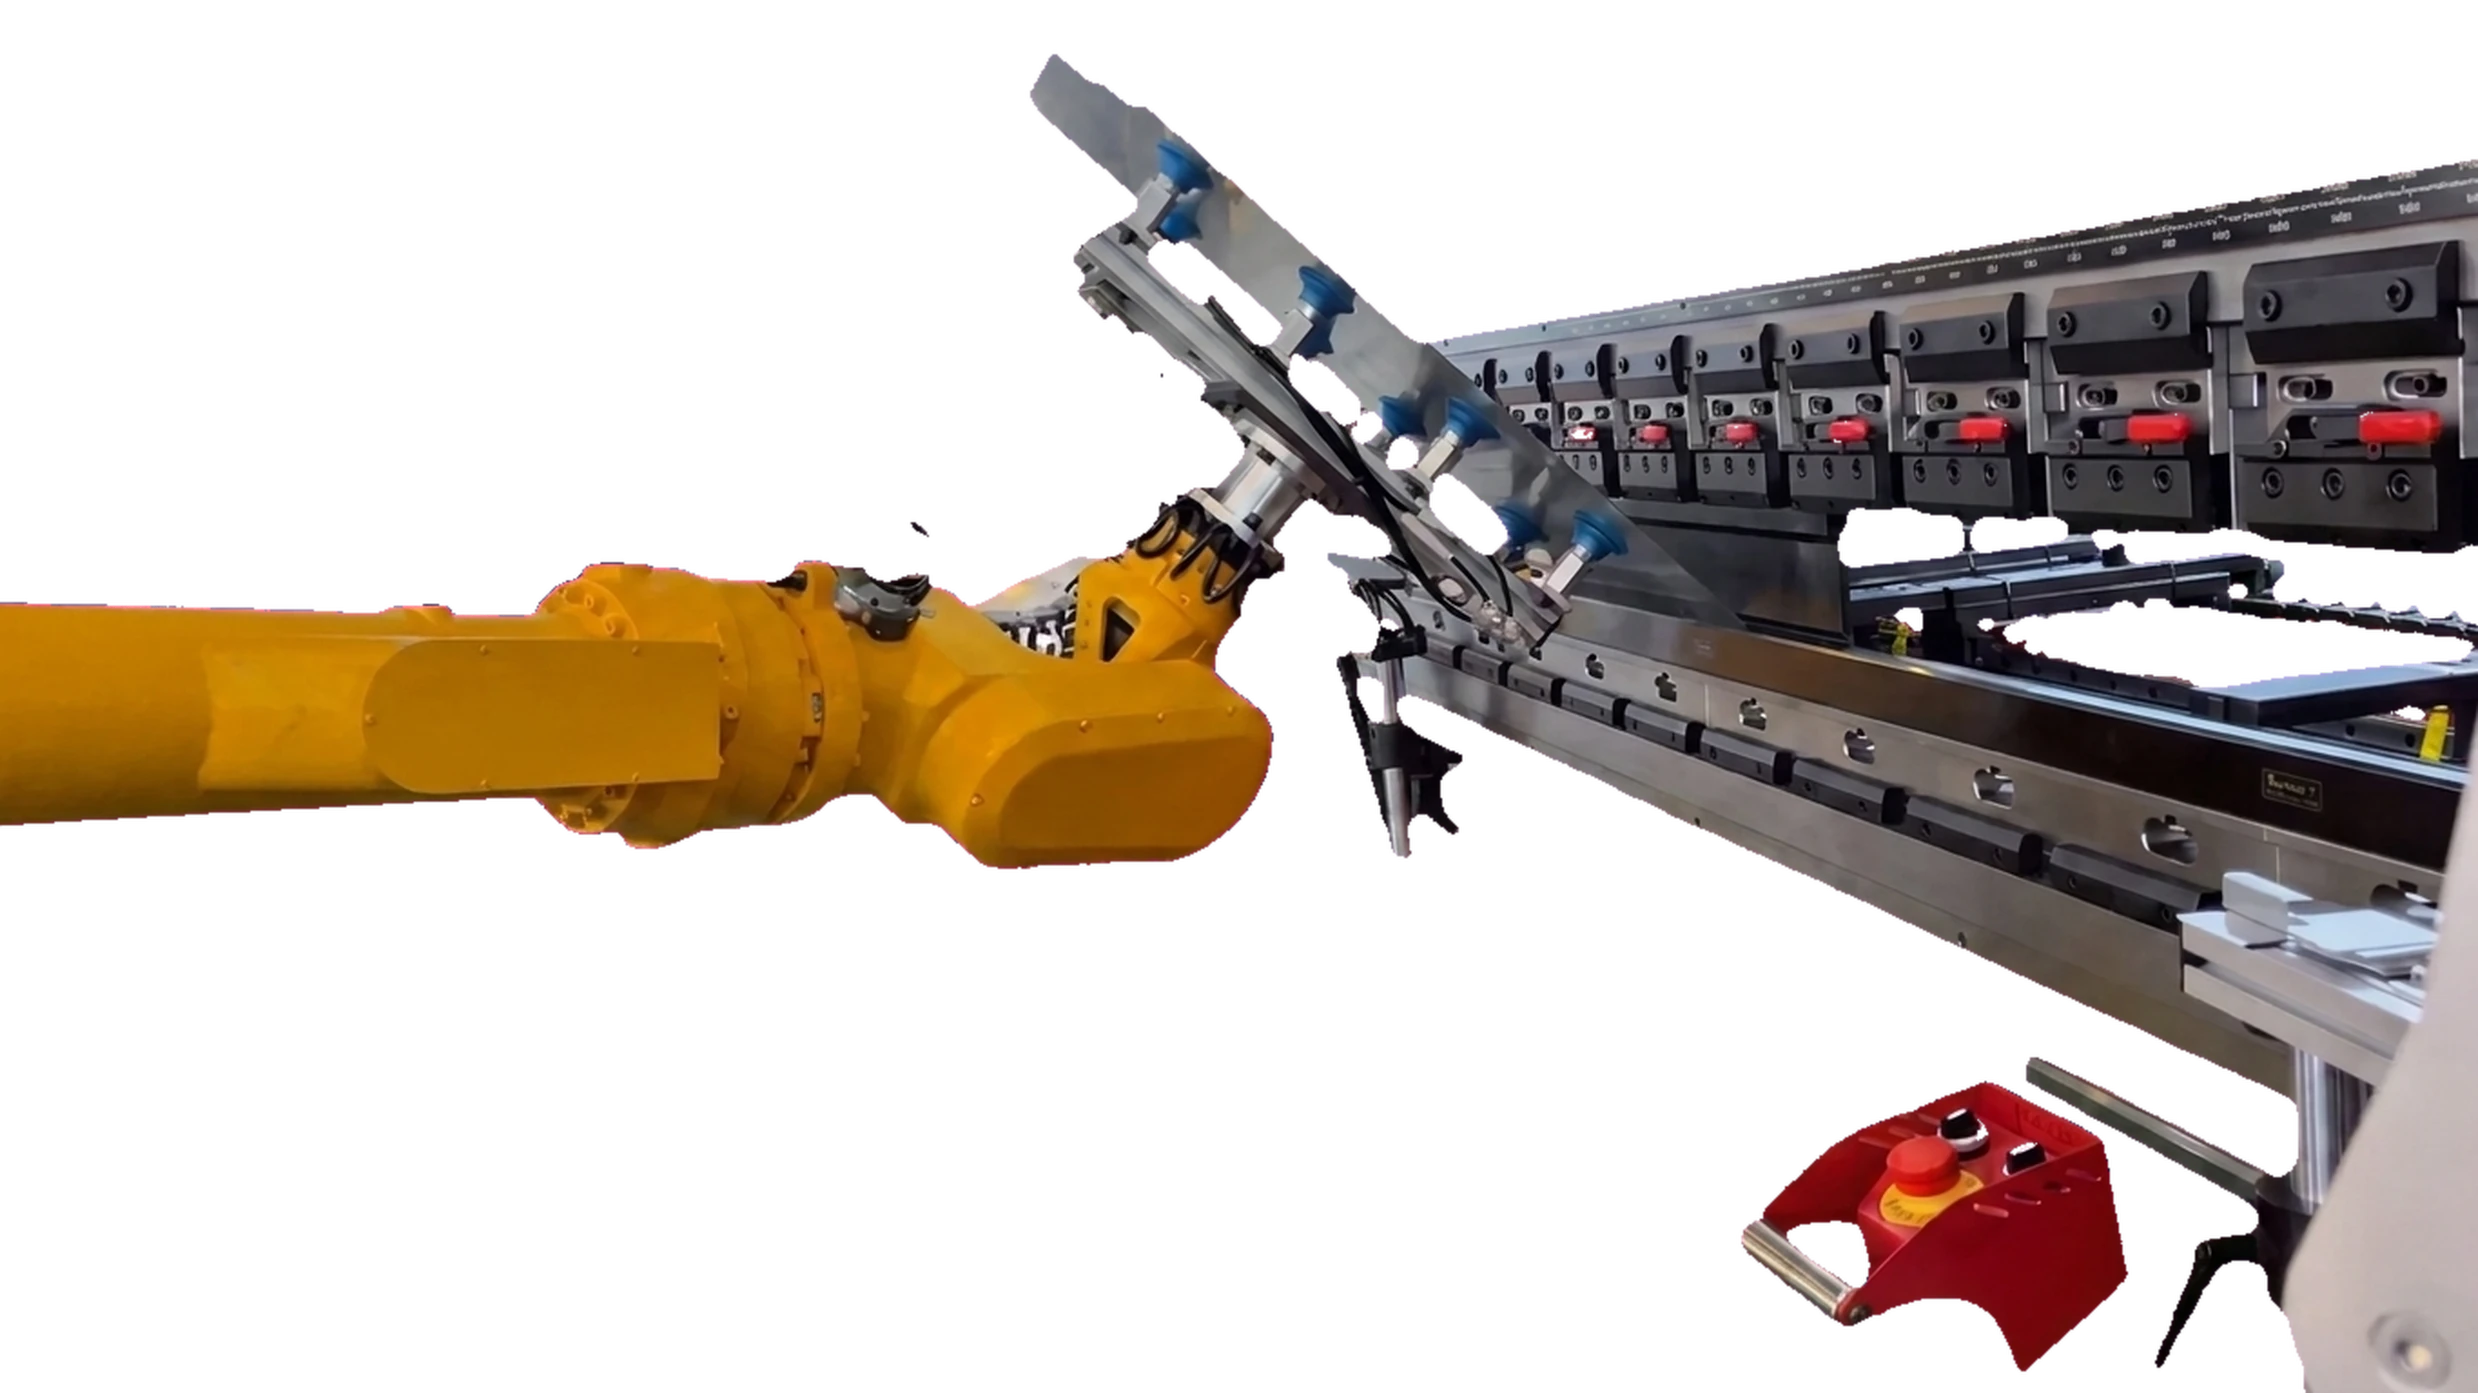
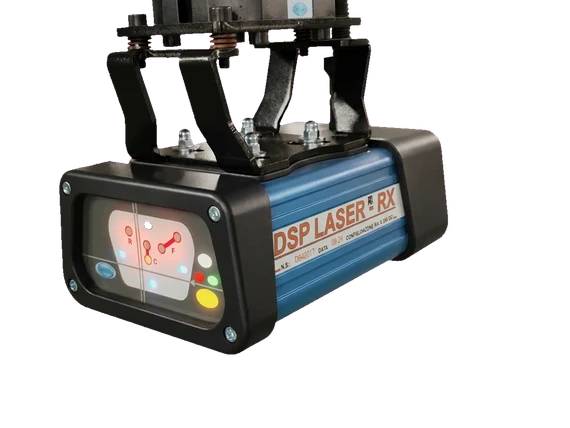
Protección láser junto al utillaje
En la solución protectora mostrada en la información de producto, DSP LASER crea una zona de protección que se desplaza con la herramienta superior. La detección junto al cierre se vincula a la parada, integrando la distancia de protección y el frenado en el sistema de seguridad de la máquina.
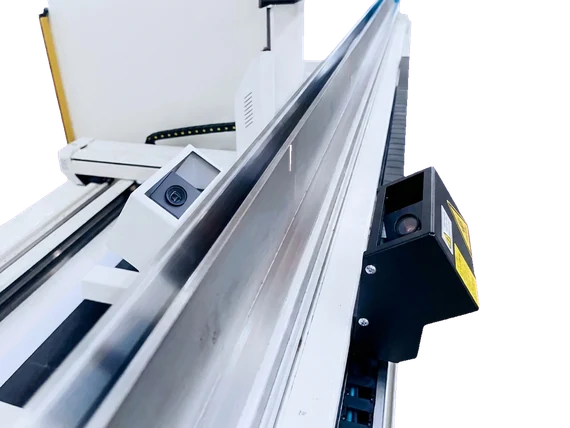
Sistema láser de medición de ángulos
Un láser proyecta una línea sobre la chapa y una cámara la observa para calcular el ángulo. La realimentación ayuda a compensar la recuperación elástica y vincula la medición al programa de plegado. El sistema se selecciona según el material y la aplicación.
Estación de reagarre y reposicionamiento
La estación de volteo o reagarre sostiene la pieza mientras el robot cambia el agarre o la orientación entre pliegues. Permite acceder a distintas caras de piezas complejas; útiles y superficies de referencia deben adaptarse a la pieza y comprobarse frente a colisiones.
Software de programación 3D fuera de línea
El software contempla cálculo de agarres y trayectorias, ajuste interactivo, refinamiento manual y pinzas de vacío o mecánicas. El desplazamiento sobre guía y el apilado dependen de la configuración ofertada y se coordinan con los programas de CNC y robot en el flujo acordado; la compatibilidad con KUKA, Yaskawa, ABB, FANUC, Mitsubishi u otros controles debe confirmarse por versión y proyecto.
Aplicaciones
Aplicaciones típicas
Automoción, ascensores, gabinetes y electrodomésticos pueden incluir familias repetitivas que convenga evaluar. Las categorías siguientes son posibles aplicaciones; la aptitud depende de la geometría, material y secuencia reales.
Soportes y piezas estructurales de automoción
Componentes de ascensores y escaleras mecánicas
Gabinetes eléctricos y envolventes
Paneles de electrodomésticos y HVAC
Piezas de chapa repetidas con varios pliegues
Recursos
Configuración del equipo
Una configuración abarca la plegadora, el robot, la pinza, las estaciones auxiliares, la programación y la integración de protección. El alcance de suministro y los puntos que necesitan validación con muestras se fijan en la propuesta concreta.
Una demostración de célula que permita comparar
Ver más
Comprobación
Registro de la propuesta
Qué decide
Manipulación
Masa de pieza y pinza, centro de gravedad, alcance y secuencia de reagarre
Se revisan la carga completa y la accesibilidad.
Producción
Mismo plano, lote, número de piezas aceptadas y tiempo transcurrido
Se comparan ciclos completos, incluidas paradas y recuperación.
Calidad
Ángulo tras descargar, dimensiones de alas y acabado de muestras identificadas
Los resultados de la pieza conformada se mantienen aparte de las afirmaciones de posicionamiento del robot.
Recuperación
Respuesta documentada ante falta de agarre, caída o interrupción
Se acuerda un procedimiento seguro de recuperación con el integrador.
Rango de producto del fabricante y configuración del proyecto
Parámetro
Valor
Rango de plegadoras asociadas — máquina según proyecto
40–600 t
Opciones de robot — modelo según carga y alcance
FANUC / KUKA / ABB / Yaskawa
Pinza — adaptada a pieza y secuencia
Personalizada por JS RAGOS
Programación — acordar software y controladores
Software offline 3D
Opciones — seleccionadas en el alcance de integración
Estación de reagarre, cortina de luz, medición láser de ángulo
El rango y las funciones indicados no son una lista de suministro estándar. La máquina, las estaciones auxiliares, el software, la integración protectora y la validación de piezas se acuerdan en la configuración del proyecto.
Datos de producto RAGOS, 2026-11-01; confirme la configuración actual con nuestro equipo.
Preguntas frecuentes
¿En cuánto tiempo se amortiza una celda robótica de plegado?
La amortización depende de la pieza, el tamaño de lote, los turnos y el costo de mano de obra, así que no hay una cifra fija sin datos de producción. El tiempo de ciclo y los supuestos de cambio se revisan con los datos reales del caso.
¿Puede trabajar con piezas variadas?
Las piezas variadas requieren revisar geometría, agarres, utillaje, programas y cambios. Puede hacer falta cambiar pinza o herramientas; la programación offline y el cambio rápido pueden ayudar a la familia acordada, pero por sí solos no demuestran aptitud.
¿Cuántos operadores necesita la celda?
El robot puede asumir las tareas de manipulación acordadas, mientras suministro de material, inspección, cambios y recuperación de fallos siguen necesitando responsables. La plantilla depende del proceso validado y los turnos; el robot por sí solo no permite concluir que una celda pueda trabajar sin personal.
¿Cómo se programa una prensa plegadora robotizada?
El software offline 3D puede preparar la secuencia de pliegues y del robot. Se confirma la compatibilidad de software y control, se ponen las trayectorias en marcha en la celda, se revisan interferencias y se verifica la primera pieza antes de producir.
¿Qué dispositivos de seguridad incluye?
El diseño de seguridad define resguardos, enclavamientos, modos de operación y procedimientos de acceso y recuperación. La cortina de luz o protección junto al utillaje se selecciona e integra para esa distribución; no sustituye la evaluación de la celda completa.
¿Se puede automatizar una dobladora existente?
Depende del modelo, el control y el estado de la dobladora. Los datos de la máquina y el plano de la pieza establecen si se puede integrar o si hace falta una dobladora compatible.
¿Qué es la automatización del plegado?
La automatización del plegado integra una plegadora, el manejo de piezas y la programación para que una celda robótica ejecute secuencias acordadas. En esta página, la celda robótica de plegado cubre la manipulación, el volteo y el cambio de agarre acordados; el suministro de material, la inspección y la recuperación de fallos siguen necesitando responsables. Compare la pieza, el lote y los turnos antes de elegir entre una plegadora suelta y una celda.
Documentos, fuentes y siguientes pasos
Equipos relacionados y aplicaciones en armarios eléctricos
Dobladoras de lámina, dobladoras de paneles, máquinas de ranurado en V y celdas robóticas de doblado: 6 series y 80 modelos con especificaciones estándar y las decisiones de configuración de un pedido.
PDF en inglés · 28 páginas · 80 modelos · 6 series · 1.64 MB · Noviembre de 2026
Contacte con JS Ragos para la configuración de la celda y la cotización; la propuesta indica la plegadora, el robot, la pinza, las estaciones auxiliares y el alcance de suministro.