Comece pela peça completa e pela sequência de manuseio
Escolha a automação da dobra em duas etapas: estabeleça se a sequência completa da peça e de manuseio pode ser definida e verificada; depois, compare produção aceita e custo instalado. Uma sequência viável, por si só, não justifica um investimento. Se a preensão ou alguma dobra continuar sem solução, retome a avaliação das ferramentas, do processo ou da alternativa de fabricação.
Mantenha o processo manual como referência de comparação. Registre desenhos representativos, material e espessura real, peso da chapa recortada, superfícies de contato e requisitos de superfície. Acompanhe cada dobra, virada, etapa de posicionamento e troca de preensão, juntamente com o perfil dos pedidos recorrentes e das trocas de produção.
Verifique separadamente capacidade de conformação e manuseio: máquina e ferramentas devem executar cada dobra, enquanto o robô deve segurar, virar e posicionar a peça ao longo de toda a sequência.
Examine separadamente o processo e a força de conformação necessária: Processo de dobra / Estimativa de tonelagem
Compare processos de dobra viáveis
Um lote curto, isoladamente, não descarta a automação. Compare preparação, programação, trocas e produção aceita para a variedade real de trabalho; não há um tamanho de lote universal como limite.
| Processo | Quando comparar | O que verificar / quando interromper |
|---|---|---|
| Referência manual | Trabalhos variáveis ou etapas que ainda exigem posicionamento e avaliação pelo operador | Meça o trabalho de apoio, virada, posicionamento, qualidade e troca na peça completa. |
| Auxílio de manuseio | O operador ainda posiciona e avalia a peça, mas o manuseio ou o apoio precisa melhorar | Confirme o dispositivo real de apoio ou manuseio, carga, curso e fluxo de trabalho; isso não afirma a disponibilidade de um pacote RAGOS. |
| Célula robotizada com dobradeira | Uma família de peças definida, com preensão e manuseio potencialmente repetíveis | Verifique cada dobra, ponto de posicionamento, virada, retomada de preensão e troca de produção. Interrompa a análise dessa alternativa se a retenção ou a folga permanecer sem solução. |
| Processo com dobradeira de painéis | Painéis com várias bordas que podem ser adequados à fixação e à dobra de bordas | Verifique preensão, acesso a cada borda, reposicionamento e retirada da peça acabada. É um processo de conformação separado, não um componente acrescentado a uma dobradeira robotizada. |
Examine os equipamentos propostos após avaliar o processo: Escopo da célula robotizada / Escopo da dobradeira de painéis
O que compõe uma célula de dobra
O robô é apenas um dos itens da célula. Uma instalação operacional costuma incluir a dobradeira com seu comando, um robô montado em base, uma garra ou conjunto de garras, uma mesa de apresentação de peças ou pilha de chapas, uma estação de peças acabadas, proteções e dispositivos de segurança e software que gera a trajetória do robô a partir do programa de dobra. Cada item precisa ser compatível com os demais; o item mais limitante determina a produção da célula.
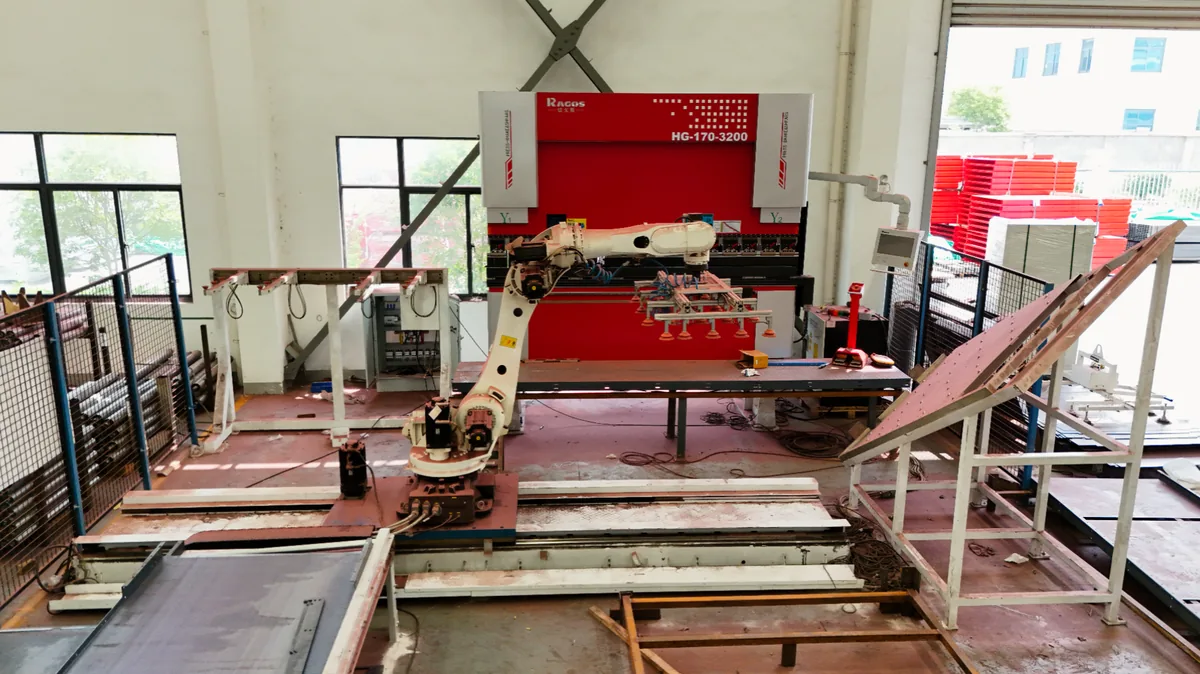
- A dobradeira precisa disponibilizar uma interface de comando controlável pela célula, além de um painel de operação manual.
- A garra deve ser adequada à família de peças: garras a vácuo, magnéticas e mecânicas atendem a superfícies e formatos diferentes.
- Verifique a separação e o alinhamento confiáveis das chapas; chapas duplas podem causar colisão, danos e rejeição de peças.
- A estação de peças acabadas deve receber a peça sem danos e sem triagem manual no fim do turno.
- Confirme com o integrador os modos de operação permitidos, as medidas de proteção e qualquer mudança para operação manual; a parada do modo automático não estabelece que ciclos manuais sejam permitidos.
- O ambiente de programação deve produzir uma trajetória compatível com as ferramentas e a sequência de dobra; caso contrário, a célula exigirá correções manuais constantes.
Interfaces entre robô e dobradeira
A interface é um ponto frequente de falha prática das células. Robô e dobradeira precisam coordenar quando a viga móvel pode se deslocar, quando a chapa está posicionada, quando a dobra terminou e quando a peça pode ser retirada. Essa coordenação pode usar um pequeno conjunto de sinais digitais ou uma conexão de barramento de campo com intercâmbio de dados mais amplo. A questão principal é se o comando da dobradeira consegue selecionar um programa, informar seu estado e aceitar um comando externo sem operador no painel, além do protocolo usado.
- Seleção de programa: a célula deve escolher o programa de dobra da peça sem entrada manual.
- Sinais de estado: a célula deve saber se a viga móvel está no alto, embaixo ou em estado de falha.
- Coordenação de segurança: diferencie a dobra coordenada e autorizada de robô e viga móvel do acesso e da recuperação de falhas; o integrador deve definir e validar os movimentos permitidos e as funções de proteção de cada modo de operação.
- Referência das ferramentas: uma troca de ferramentas deve ser refletida no programa da célula, além do programa da dobradeira.
- Recuperação de falhas: uma célula parada deve poder reiniciar sem perder a posição da peça ou a sequência.
- Dados: contagens de peças, tempos de ciclo e códigos de falha devem estar disponíveis à produção; sem eles, não é possível gerenciar a célula.
Confira ciclos, trocas de produção, recuperação e necessidade de mão de obra
Registre separadamente os dados simulados, estimados e de testes reais. Um ciclo simulado não é um tempo de recuperação medido nem uma contagem de peças aceitas. Use o mesmo desenho e os mesmos limites de cronometragem nas comparações.
| Grandeza | Por que influencia a decisão |
|---|---|
| Tempo de ciclo por dobra, manual e automático | Registre o ciclo completo da peça e as peças aceitas; uma diferença de tempo por dobra não equivale a uma economia líquida. |
| Número de dobras por peça e peças por lote | Registre dobras, tamanho do lote, preparação e programação para o trabalho recorrente real. |
| Tempo de troca, incluindo ferramentas e garras | Inclua ferramentas, trocas de garras e verificação da primeira peça. |
| Tempo em operação e tempo de recuperação de falhas | Registre tempo disponível, paradas e recuperação; compare perdas observadas, em vez de presumir que um processo perde mais. |
| Características comuns da família de peças | Confira as garras e os programas propostos em integrantes representativos da família. |
| Espaço e relação entre operadores e equipamentos | Registre espaço e tempo real do operador para abastecimento, carregamento, inspeção, troca e recuperação; não presuma uma relação de pessoal. |
Causas comuns de baixo desempenho da célula
- A família de peças é mais ampla do que o previsto no projeto da garra e dos programas.
- O tempo de troca foi subestimado; a célula funciona bem em um trabalho e mal no seguinte.
- A dobradeira não pode ser comandada pela célula, e um operador continua no painel.
- A apresentação das chapas permite chapas duplas ou peças desalinhadas, fazendo a célula parar para recuperação.
- A trajetória do robô foi ensinada manualmente para uma peça e não se aplica à família.
- As proteções foram acrescentadas tardiamente e reduziram a área de trabalho ou o acesso do operador.
Prepare desenhos e registros de produção para selecionar a solução
Envie desenhos de peças representativas e difíceis com revisão, material, espessura real, peso, requisitos de superfície e registros de lotes/trocas. Para uma adaptação, inclua modelo da máquina, comando, condição e interfaces. Peça que a proposta separe o escopo confirmado dos itens pendentes. Examine cada dobra e troca de preensão; depois, acorde um teste da peça completa com material real e a validação da recuperação com o integrador responsável; a simulação isolada não é um registro de teste.
Capacidade e ferramentas da dobradeira
Examine as máquinas candidatas; a compatibilidade da célula exige confirmação no projeto.Acorde os registros de aceitação
Defina amostra, medições e verificações do processo completo antes da aceitação.
Compare a produção aceita, além da velocidade de movimento
Use a mesma família de peças e revisão do desenho nos testes manuais e automáticos. Defina previamente a janela de observação e registre peças aceitas, rejeitos, programação, trocas de produção, paradas planejadas, tempo de recuperação e tempo efetivamente exigido do operador. Peças boas por hora programada incluem essas perdas; o ciclo de movimento do robô, isoladamente, não inclui.
Para comparar o retorno simples, use a mesma quantidade de peças aceitas nas duas rotas e não monetize a produção adicional. Subtraia o custo anual da rota robotizada do custo anual manual e divida o investimento incremental instalado positivo pelo benefício líquido anual positivo. Explicite as hipóteses e apresente um cenário de demanda menor. Use a calculadora de custo e retorno simples da célula robotizada para comparar seus dados.