Soldadura por arco automatizada

Robot de soldadura por arco: robot de soldadura de 6 y 7 ejes

El robot de soldadura por arco — un robot de soldadura para tareas repetitivas — automatiza la soldadura por arco. Elija el brazo por acceso a la junta y carga en el lado de la herramienta, y acuerde antorcha, paquete de soldadura y celda.

Robot de soldadura por arco: robot de soldadura de 6 y 7 ejes

Resumen

Qué hace un robot de soldadura por arco

Un robot de soldadura por arco repite una trayectoria programada de la antorcha. Los trabajos candidatos requieren repetición, ajuste y posicionamiento constantes de las piezas y acceso a los cordones. El brazo por sí solo no establece un intervalo admisible de materiales o espesores.

Ver más

Suministramos la serie AR de 6 o 7 ejes para chasis de automoción, maquinaria de construcción, estructuras metálicas, muebles metálicos y tubería. El robot se elige junto con el utillaje, el posicionador y el paquete de soldadura, no como un brazo aislado.

Compare el robot de soldadura de 6 ejes y el robot de soldadura de 7 ejes por carga útil, alcance y posicionador; la serie AR de robots de soldadura es la gama mostrada abajo. Los trabajos típicos incluyen un robot de soldadura para armarios, un robot de soldadura para bastidores y un robot de soldadura para chapa; cada aplicación sigue necesitando la comprobación del útil y del acceso a la unión.
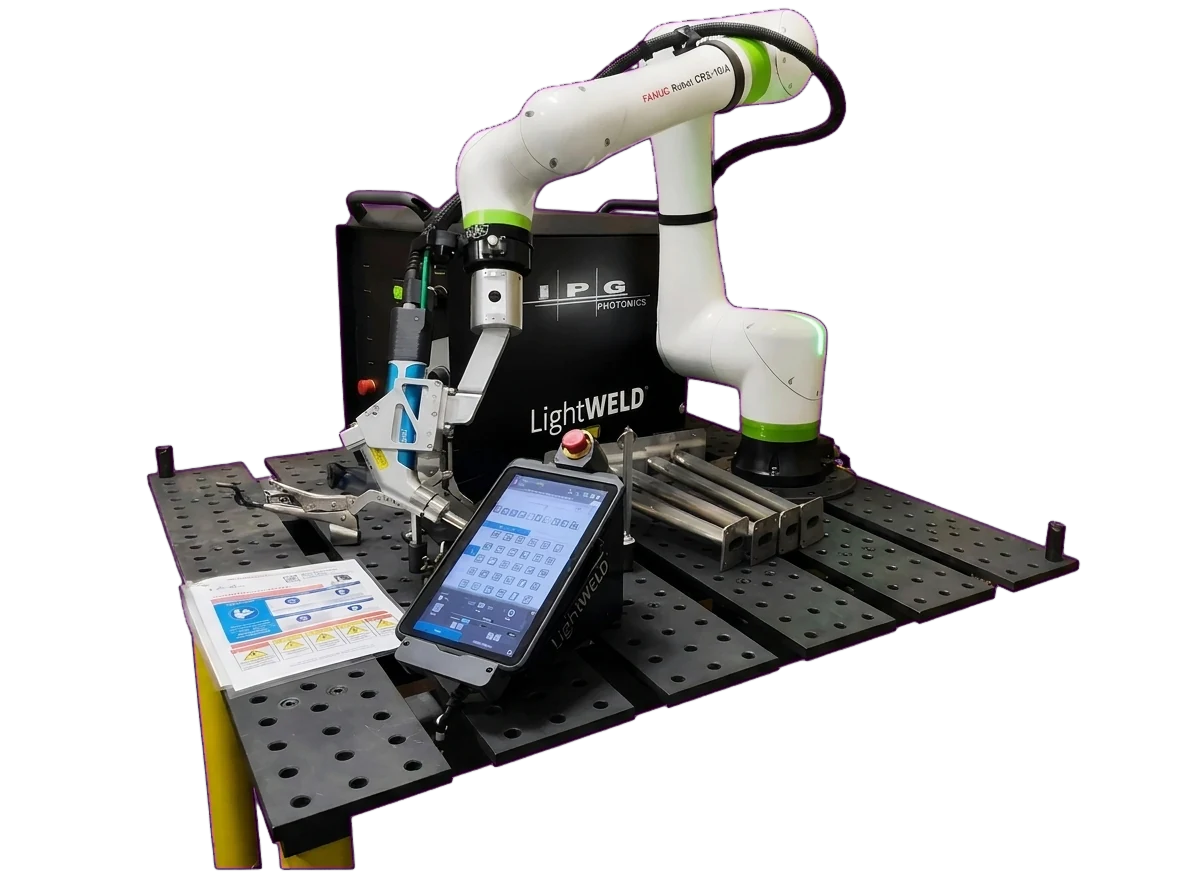
Descripción del equipo

Un robot de soldadura por arco —también llamado robot de soldadura, máquina de soldadura robotizada o robot de soldadura industrial— conviene a familias de uniones repetitivas cuando las piezas se posicionan de forma constante y la antorcha alcanza los cordones. Un paquete de robot de soldadura MIG aún necesita revisar la unión, el útil y el procedimiento de soldadura antes de elegir el brazo.

Configuraciones disponibles

Robot de soldadura por arco

Robot de soldadura por arco

Coordine movimiento, equipo de soldadura y posicionamiento en una célula planificada.

Enviar los datos de su pieza

Selección

Cómo elegir un robot de soldadura

Ver más
Comprobación previaDatos que aportarDecisión
Unión y procesoCalidad del material, recubrimiento, espesor real, plano de unión, separación y cordones requeridosConfirmar método de soldadura, fuente, alimentación de hilo, antorcha y protección gaseosa para la unión.
Acceso y posicionamientoEnvolvente de pieza, direcciones de cordones, referencias del útil, variación tras volver a sujetar, ángulos de antorcha y espacio para cablesComprobar posturas e interferencias con los útiles y valorar un posicionador.
Trabajo de producciónTiempos de carga, sujeción, giro, descarga, limpieza, inspección, programación, cambio y recuperaciónEvaluarlos junto con el tiempo de soldadura; la velocidad del robot no demuestra producción ni ahorro de personal.
AceptaciónRequisitos del plano, muestras representativas y métodos de inspección acordadosComprobar dimensiones y posición de cordones; evaluar resistencia o estanqueidad cuando el plano lo exija.

Aplicaciones típicas

Chasis, maquinaria de construcción, estructuras metálicas, muebles metálicos y conjuntos tubulares son aplicaciones candidatas si las uniones repetitivas pueden fijarse y alcanzarse. La lista describe aplicaciones, no proyectos entregados. La misma revisión se aplica al trabajo de un robot de soldadura en armarios y chapa.

Ver más
  • Chasis y piezas de automoción
  • Componentes de maquinaria de construcción
  • Estructuras metálicas y fabricación
  • Marcos de muebles metálicos
  • Conjuntos de tubería y tubo

Tecnología

¿Seis ejes o siete ejes?

La tabla de origen indica AR1440 y AR2010 de 6 ejes con 12 kg y repetibilidad de ±0.02 mm, y AR1440E de 7 ejes con 6 kg y ±0.06 mm. La carga corresponde a la carga declarada del lado de la herramienta, incluida la antorcha y los cables, no al peso de la pieza. Solicite el manual concreto para verificar momentos, inercias y posturas admisibles antes de confirmar la carga completa.

Ver más

Un eje adicional puede cambiar las posturas disponibles, pero su número no demuestra mayor alcance ni acceso. Compare geometría real, orientación de antorcha y espacio respecto al útil. La repetibilidad del robot no garantiza posición del cordón, tolerancia final, resistencia ni estanqueidad.

ModeloEjesCarga declarada de herramientaRepetibilidad del robot
AR1440612 kg±0.02 mm
AR1440E76 kg±0.06 mm
AR2010612 kg±0.02 mm

Protección y montaje

La fuente indica IP54 en el cuerpo e IP67 en la muñeca. Estos grados no acreditan la célula completa ni sus medidas de protección. Los montajes enumerados son piso / pared / inclinado / invertido para AR1440 y piso / pared / inclinado para AR1440E y AR2010. Otras disposiciones requieren el plano de instalación específico; que no se enumeren no demuestra que sean imposibles.

Ver más

La fuente da 700°/s como «Max Speed», un campo de velocidad angular sin identificar eje ni condiciones de ensayo. No es velocidad de avance de soldadura ni garantía de ciclo.

Célula compacta

El equipo incorpora disposiciones compactas para soldar componentes pequeños, con distintos alcances. El controlador y la fuente deben ubicarse según el acceso, los útiles y el espacio disponible.

Control de movimiento

La aceleración, la deceleración y el control de trayectoria coordinan los desplazamientos entre soldaduras y a lo largo de la unión. El ciclo de producción se evalúa con la pieza y el procedimiento reales.

Integración del sistema

La documentación describe sistemas coordinados con posicionadores Yaskawa MOTOPOS. Confirme en la oferta el número de robots, los ejes coordinados y el posicionador; la aptitud del material depende del equipo, los útiles y el procedimiento.

Control de soldadura

La documentación describe funciones YRC1000 de ajuste de ángulo, supervisión y orientación de condiciones, con visualización gráfica y copia de datos opcionales. Confirme controlador, funciones habilitadas y licencias del sistema ofertado; la descripción no identifica la configuración instalada.

Opción de proceso con pocas proyecciones

La documentación describe la alimentación inversa controlada EAGL como opción de proceso con pocas proyecciones. Confirme disponibilidad y compatibilidad con fuente, alimentador, material y procedimiento ofertados; evalúe proyecciones y limpieza en soldaduras representativas, sin suponer una reducción medida.

Cotización

Configuración del equipo

La configuración de la célula de soldadura abarca el brazo robótico, el sistema de soldadura, el utillaje y la distribución. La accesibilidad de la soldadura y la idoneidad del ajuste deben verificarse con piezas representativas.

Recursos

Separar prestaciones del robot y de la soldadura

Ver más
ComprobaciónRegistro que se debe solicitarDecisión que permite tomar
CargaAntorcha, cables, herramientas, alcance y postura de trabajoComprobar la carga completa del proceso y el acceso.
PosicionamientoCondiciones del ensayo del proveedor para la repetibilidad declaradaLa repetibilidad del robot no es la precisión del cordón ni de la pieza.
ResultadoÚtil, acceso a juntas, procedimiento y muestras inspeccionadasEvaluar el sistema completo sobre piezas representativas.

Para aporte térmico, preparación y deformación, consulte el proceso de soldadura de chapa. Esta página trata de la célula robotizada por arco; el equipo láser manual tiene su propia página de selección.

Especificaciones de la serie AR

ModeloEstructuraCarga útil (kg)Repetibilidad (mm)Velocidad máx.ProtecciónMontaje
AR14406 ejes vertical12±0.02700°/sIP54 cuerpo / IP67 muñecaPiso / pared / inclinado / invertido
AR1440E7 ejes vertical6±0.06700°/sIP54 / IP67Piso / pared / inclinado
AR20106 ejes vertical12±0.02700°/sIP54 / IP67Piso / pared / inclinado

Se conservan los valores de la tabla de origen para comparación; confirme la configuración actual. El campo 700°/s no identifica eje ni condiciones y no es velocidad de soldadura.

Datos de producto RAGOS, 2026-11-01; confirme la configuración actual con nuestro equipo.

Preguntas frecuentes

¿Qué materiales puede soldar el robot?

El robot mueve la antorcha; el paquete de soldadura define el proceso. Confirmamos con usted el material y el proceso, incluidos antorcha, alimentador de alambre y fuente de potencia para la junta.

¿Necesito seis o siete ejes?

Elija según geometría real del brazo, orientación de antorcha, acceso al útil y carga completa de herramienta. Ni seis ni siete ejes demuestran por sí solos que se alcance un cordón; compare las posturas propuestas y los límites del proveedor.

¿Quién suministra el utillaje?

El diseño del utillaje forma parte del proyecto de la celda. Confirmamos si lo fabricamos nosotros, usted o un tercero, y cómo se posiciona y sujeta la pieza.

¿Es difícil programar el robot?

El robot se programa para la trayectoria del cordón. El esfuerzo depende del número de cordones, de la variación entre piezas y de si se usa programación offline. La formación se trata con el proyecto.

¿Se necesita una valla de seguridad?

La distribución y las protecciones siguen la planta y el método de trabajo. Confirmamos la valla, la cortina de luz y los enclavamientos con usted antes de la entrega.

¿Puede trabajar con un posicionador?

Sí. A menudo se necesita un posicionador o una segunda estación para mantener el cordón en buena posición de soldadura. Lo dimensionamos con la pieza y el tiempo de ciclo.

¿Qué es un robot de soldadura por arco?

Un robot de soldadura por arco repite una trayectoria programada de la antorcha para la soldadura por arco. Incluye el brazo, la antorcha, el paquete de soldadura y el útil, y necesita un posicionamiento constante de las piezas. El brazo por sí solo no establece un rango de material, espesor ni calidad de soldadura.

¿Cómo elegir un robot de soldadura?

Empiece por el plano de soldaduras: tipos de unión, acceso, variación de piezas, útil e inspección requerida. Después compare alcance del brazo, carga del lado de la herramienta, posicionador y disposición de seguridad. El robot y el paquete de soldadura se seleccionan juntos, no como un brazo aislado.

¿Cuánto cuesta un robot de soldadura?

El precio depende del brazo, el alcance, la carga útil, la antorcha y el paquete de soldadura, el posicionador, el útil y el alcance de seguridad. Envíe el plano de soldaduras y los planos de pieza para que la cotización defina la celda, no solo el brazo.

¿Robot de soldadura o cobot?

Un robot de soldadura industrial convencional se selecciona para producción repetitiva, alcance y carga útil; un robot colaborativo se selecciona para otras necesidades de interacción y seguridad. Compare el cordón real, el ciclo, el útil y la evaluación de riesgos, no la etiqueta.

Documentos, fuentes y siguientes pasos

Catálogo de productos

Catálogo de productos RAGOS (PDF en inglés)

Dobladoras de lámina, dobladoras de paneles, máquinas de ranurado en V y celdas robóticas de doblado: 6 series y 80 modelos con especificaciones estándar y las decisiones de configuración de un pedido.

PDF en inglés · 28 páginas · 80 modelos · 6 series · 1.64 MB · Noviembre de 2026

Descargar el PDF en inglés (1.64 MB)

Equipos y cotizaciones

Contacte con JS Ragos para conocer modelos, configuraciones y cotizaciones.

Solicitar cotización

Formulario de consulta

Cuéntenos qué equipo necesita o qué desea consultar. Si tiene un modelo en mente, puede indicarlo.

Este formulario no guarda automáticamente los borradores sin enviar. Mantenga esta pestaña abierta al consultar la página de origen o el aviso de privacidad.

Datos de contacto (opcionales)
Máquina, proceso y planos (opcionales)

PDF, DWG, DXF, STEP, JPG o PNG, hasta 10 MB.

Utilizamos estos datos únicamente para responder a su consulta. Política de privacidad (se abre en una pestaña nueva)